

没去过你家,也不耽误帮你叠被子。
9 月 17 日,Figure AI 发布新一代模型 Helix 2.5,并在 30 个真实的湾区民宅中完成了零样本测试。
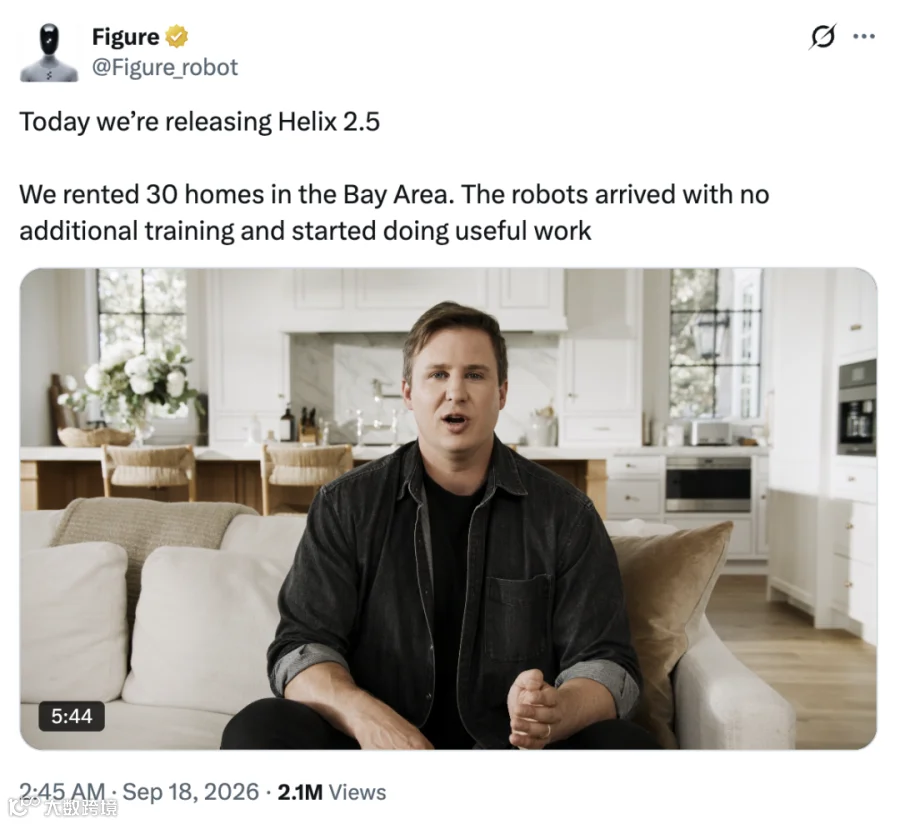
尽管整理床铺、折叠毛巾等动作在过往演示中已不鲜见,但此次测试的核心突破在于:机器人将训练好的行为模式直接应用于 30 个从未接触过的家庭。面对完全陌生的物体与房间布局,系统未进行任何事前数据采集或针对性微调。
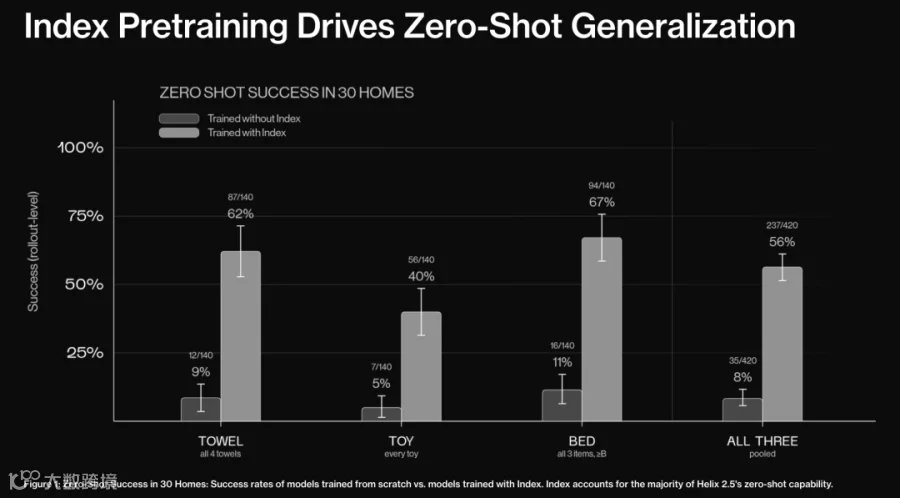
在 420 次试验中,Helix 2.5 成功了 237 次,零样本成功率达 56%。评测采用盲测形式,且没有任何单一任务在 Index 预训练数据中的占比超过 1.90%。相比之下,同等硬件与任务数据下,未经过 Index 预训练的策略成功率仅为 9%。
数据显示,随着预训练数据增加,机器人表现呈现出类似语言模型的可预测比例关系。Index 预训练使零样本任务成功率从 9% 提升至 56%,整体成功率提升幅度高达 522%。
此外,Figure 将 Helix 2.5 与上一代模型 Helix 02 进行了对比:后者需在目标场地采集数据方可训练,而 Helix 2.5 仅用一半的适应数据量,便在 30 个陌生家庭中追平了 Helix 02 在单一场地的成功率。
这次真的不一样吗
大众对家用机器人的早期印象多源于动画片《杰森一家》中的管家 Rosey,其全能形象激励了后续数十年的机器人设计。然而,从 20 世纪 70 年代的 Quasar Industries 骗局到近年来的各类演示,家用机器人往往难以摆脱“场地依赖”的短板。
过去几年,包括特斯拉 Optimus 和 1X Neo 在内的知名项目,大多依赖大量场地专属数据或人工远程操作。Figure 今年 1 月发布的 Helix 02 虽能完成长时任务,同样需要先在目标场地采集数据。

Helix 2.5 旨在解决这一痛点:让机器人无需主人配合录制环境数据,即可进入陌生家庭直接工作。为确保测试严谨性,Figure 在评测前对所用物品进行了严格筛选,确认其未出现在任何训练数据中;30 个住宅也保持原貌,未做针对评测的改造。

Figure CEO Brett Adcock 称这是公司迄今最重要的项目。Helix 2.5 首次证明,随着预训练数据规模增长,机器人在陌生环境的表现呈现可预测的缩放规律,而非每换一环境便需从零开始。
机器人先向人类借一点经验
支撑此次突破的核心是 Index 数据集。Figure 于今年 5 月低调上线数据采集入口,8 月正式公开 Index,称之为“迄今最庞大、最多样的机器人训练数据集”。
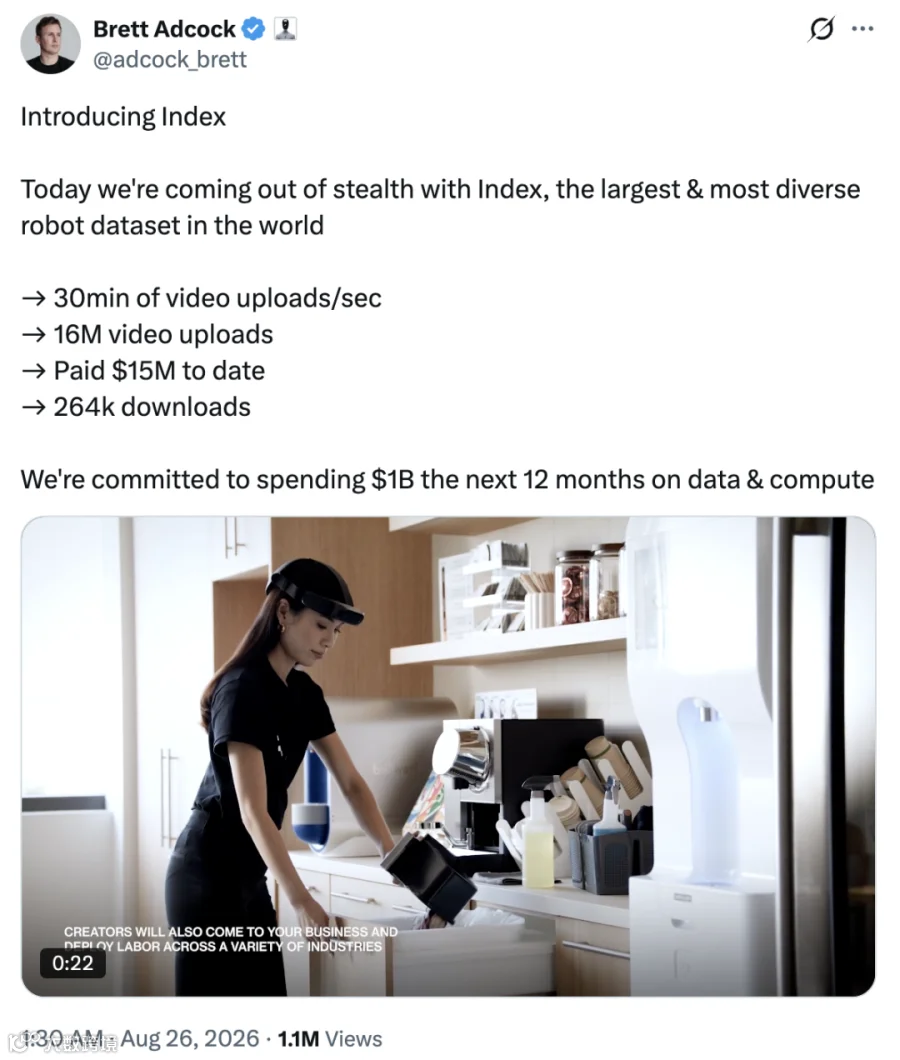
官方数据显示,Index 上线时已有 26.4 万次下载,覆盖 108 个国家,周活跃创作者超 4.4 万人,累计上传视频逾 1600 万条。数据上传速度曾达每秒 30 分钟新视频,相当于每日涌入 4.9 年的人类工作量,9 月初更提升至每秒 35 分钟。
Figure 已向创作者支付 1500 万美元,并计划未来 12 个月投入超 10 亿美元用于数据和算力,目标将采集规模扩大 100 倍。每 1000 小时数据包含 373 个不重复任务、1146 个操作对象及 116 个环境。所有数据需经筛选、反作弊、去重、分布平衡及文字标注五道工序方可用于训练。

Index 之于人形机器人,犹如早期互联网文本语料之于大语言模型。人类日常行为正成为机器人的基础教材,使得过往需为特定场地重复收集的经验能被提前学习并迁移至新环境。
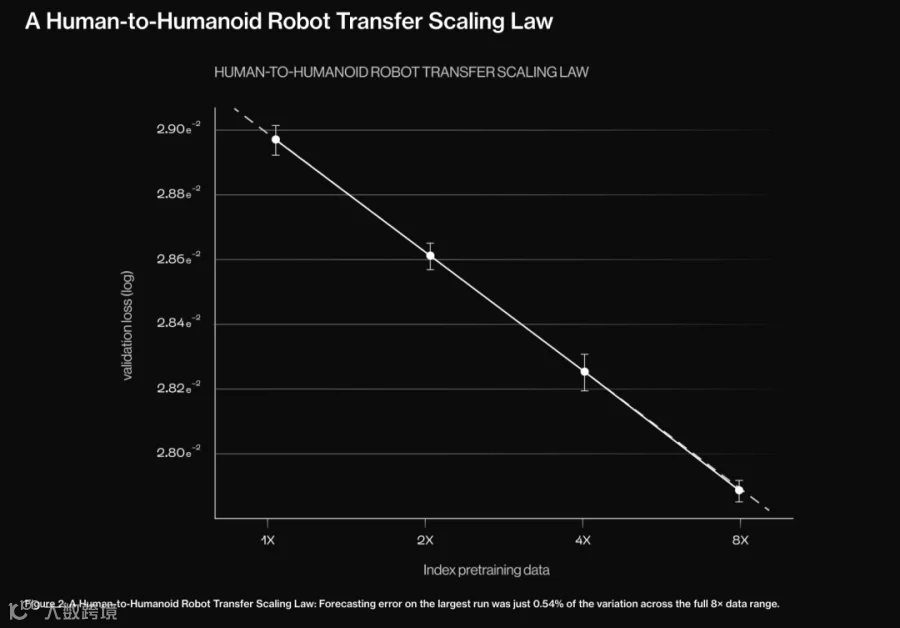
实验表明,在模型规模和下游训练条件固定时,将 Index 预训练数据逐次翻倍,机器人动作预测误差呈规律性下降。最大与最小数据规模相差 8 倍,误差曲线平滑度极高,偏差仅为整体波动范围的 0.54%。Figure 将此称为“人类到人形机器人迁移的缩放定律”。
相比之下,1X Neo 依赖远程操作员实时接管复杂动作,特斯拉 Optimus 则依靠大规模人类遥操作数据。Figure 的策略则是先让模型从海量人类视频中习得通用行为模式,再用少量任务数据适配具体动作,理论上无需为每个新家庭单独采集数据或派人接管。
叠毛巾之后,还有真实生活
尽管叠毛巾等任务看似简单,但其背后的泛化能力意义重大。目前测试仅涵盖三个任务,若能将任务类型扩展至 10 到 12 类,并将零样本成功率提升至 80% 至 90%,家用机器人的大规模部署将指日可待。
当前 56% 的成功率并非终点,Helix 2.5 已具备长时间任务中的自我修正与重试功能。然而,真实生活的混乱程度远超租测住宅,地毯上的玩具、沙发缝里的线缆等突发状况仍是挑战。
为应对未来需求,Figure 正积极扩充资源。9 月初,云计算公司 Nscale 宣布向 Figure 提供至少 35 亿美元算力,双方计划将规模扩至 60 亿美元以上,部署多达 10 万块英伟达 Vera Rubin 芯片,首批设备预计 2027 年下半年落地德州。

Adcock 指出,当前人形机器人进家庭的最大瓶颈在于数据和算力。随着 Index 持续收集人类经验,迁移效果有望进一步提升。业界关注的焦点在于:在完成更大规模训练后,56% 的零样本成功率能被推升至何种高度。
