


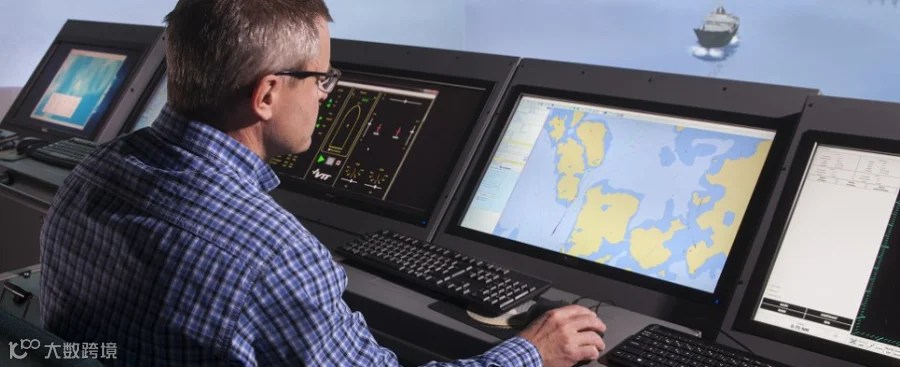
未来的船舶将主要由人工智能控制:然而,这些自主无人船必须能够根据需求由陆地上的专业人员监控和控制。(图片来源:VTT)
芬兰 VTT 开发自主船舶安全转向技术
芬兰技术研究中心(VTT)正在为未来远程监控和控制的自主船舶开发安全的转向技术。这项新技术是为导航系统和船舶自动驾驶仪开发的,它们可以自动引导船舶航行。
AI 主导与人工监控的结合
未来的船舶将主要由人工智能控制。然而,这些自主无人船必须能够根据需求由陆地上的专业人员监控和控制。这一趋势也为自主船舶导航系统带来了新的挑战,这些系统必须能够在各种情况下控制船舶。
"VTT 在自主船舶研究方面拥有深厚的知识,特别是在可靠性和安全性方面,”VTT 高级科学家 Jussi Martio 表示。“这种专业知识现已促成了自主船舶导航系统的开发。这需要一种自动驾驶仪,用于控制移动中的船舶,包括根据《国际海上避碰规则》进行规避机动。”
Apilot 自动驾驶仪的三种模式
VTT 正在开发的 Apilot 自动驾驶仪有三种模式:航迹、航向以及用于靠泊情况的慢速摇杆控制。
- 航迹模式:Apilot 会沿着事先商定的航线引导船舶。如果船舶检测到需要避让的其他船只,自动驾驶仪将切换到航向模式。这使得 Apilot 能够通过小幅改变船舶航向来避免与其他船只相撞。在其他船只被避开后,自动驾驶仪会返回到航迹模式。
- 摇杆模式:控制和推进设备会被调整为低速机动操作。Apilot 会将船舶置于所需的运行模式,例如横向靠泊。
在所有情况下,自动驾驶仪都会确保船舶保持在距计划航线设定的距离内。如果超出相关限制,自动驾驶仪会发出警告,并必须由远程控制接管船舶。
优化人机交互与用户体验
在设计船舶的远程监控和控制系统时,必须考虑人为因素。VTT 研究了人与技术在海运中的交互,并为未来自主船舶的驾驶台和远程岸基控制中心开发了新概念。在这些设计活动中,目标是寻求增强操作方法以及技术可用性和用户体验的新解决方案,从而使操作更加安全、高效和舒适。