


人形机器人要走出实验室,瓶颈早已不在"看得清",而在"摸得准、控得住"。视觉只能回答物体在哪里,触觉回答接触面的几何、压力与滑移,六维力/力矩传感器回答末端与环境交互的完整载荷向量,关节力矩传感器则回答"筋骨此刻在承担什么"——三者共同构成机器人的"身体智能"。
本文沿三条主线展开:其一,拆解压阻、电容、压电、光学(GelSight/DIGIT)、磁式五种触觉换能机制的物理原理与取舍;其二,讲清六维力传感器"弹性体 + 应变片 + 惠斯通电桥 + 解耦矩阵"的经典范式;其三,回到人形关节本身,梳理内嵌式/法兰式/光学式关节扭矩传感方案,以及它与刚性驱动(TSA)、串联弹性(SEA)、准直驱(QDD)三大流派的耦合关系。
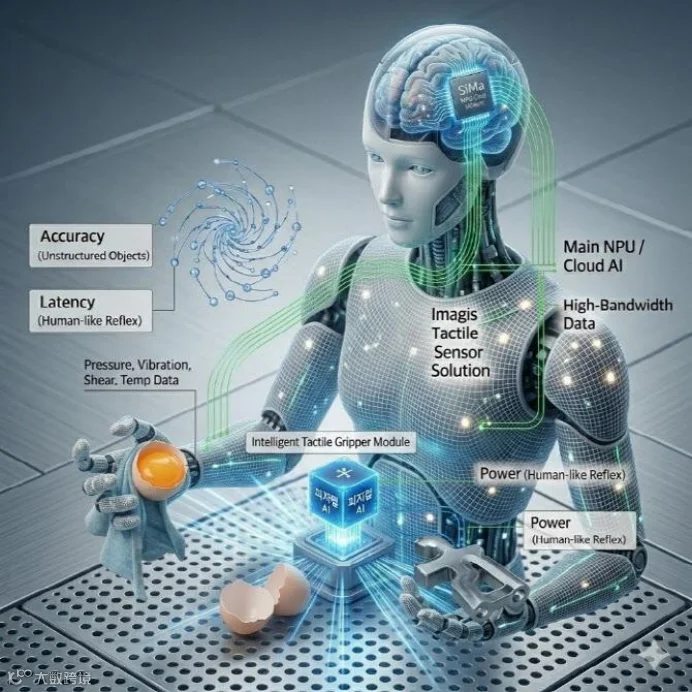
图片来源:记者李允贞:Imagis Technology 携手 SiMa.ai,拓展韩国 AI 与机器人业务
Contents

一、力/触觉感知的两层架构
二、触觉传感器
三、力控传感器
四、关节感知
五、技术迭代趋势
六、结语

力/触觉感知的两层架构
人类单手约分布有 1.7 万个特化触觉感受器,指尖的空间分辨力可达毫米量级;而当前主流人形机器人的指尖触觉单元通常不足 200 个,关节侧的力觉通道也远未达到人体本体感受的密度[1]。要让机器人像人一样完成抓握鸡蛋不碎、插拔插座不撞、跌倒时自我保护这类动作,仅有视觉远远不够——视觉只能回答"物体在哪里",而触觉回答"我用了多大力、接触面什么形状、有没有打滑",关节力矩传感器则回答"我的胳膊腿此刻在承担多少负载"。
从信号层级看,人形机器人的力/触觉感知天然分为两层:
外部触觉(Exteroceptive Touch):皮肤/指尖/掌面的触觉阵列,感知接触几何、法向压力、剪切力与滑移,对应人类的皮肤感受器。
内部力觉(Proprioceptive Force):腕部六维力传感器与各关节力矩传感器,感知末端与环境的交互载荷以及关节自身的输出扭矩,对应人类的肌梭与高尔基腱器官[2]。
图 1 人形机器人全身力/触觉感知拓扑

触觉传感器
触觉传感器是一类能够通过物理接触获取外部信息的传感器,其功能类似于人体皮肤中的机械感受器。相比视觉传感器只能“看见”目标,触觉传感器能够直接测量:
接触压力(Normal Force)
剪切力(Shear Force)
接触位置
滑移状态
表面纹理
温度(部分多模态方案)
研究表明,现代机器人触觉系统通常由大量微型感知单元(Taxel)组成,形成二维压力阵列,从而获得接触面的空间分布信息,而不仅仅是一个力值[43]。
图2-1:触觉阵列示意图
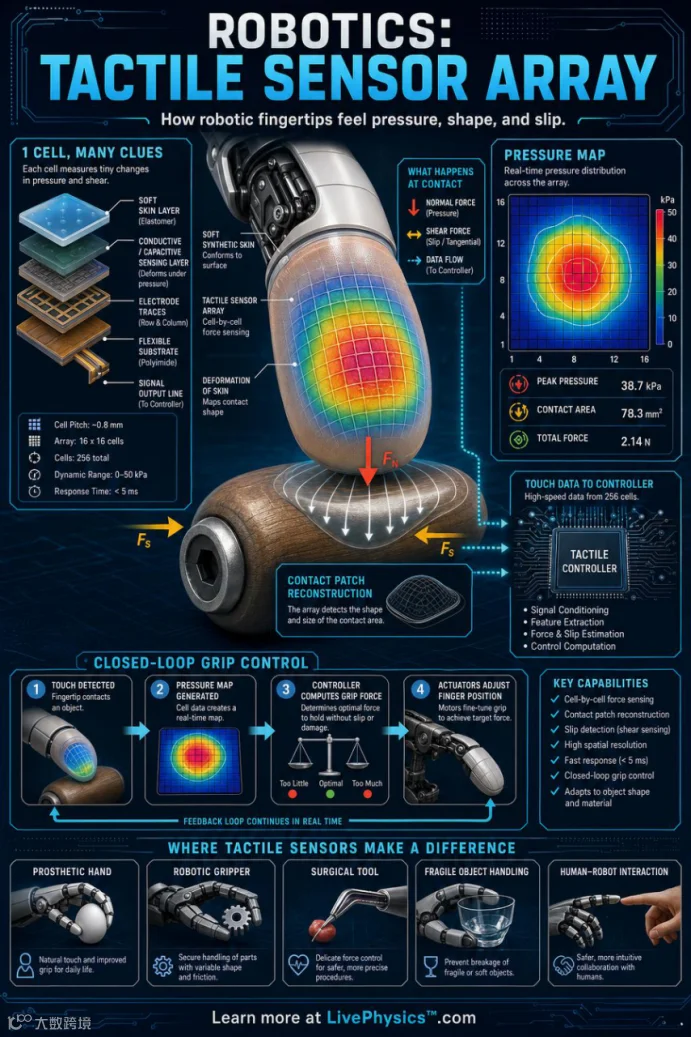
图片来源:Livephysics:Robotics: Tactile Sensor Array Infographic | LivePhysics™
柔性触觉传感器的本质,是把"接触压力 / 剪切力 / 滑移"这一机械量,通过某种物理换能效应转换成可测量的电信号(电阻、电容、电荷、光强或磁场)。目前工业与学术界主流路线有五条[3][4]。
表 1:五种主流触觉传感器路线横向对比
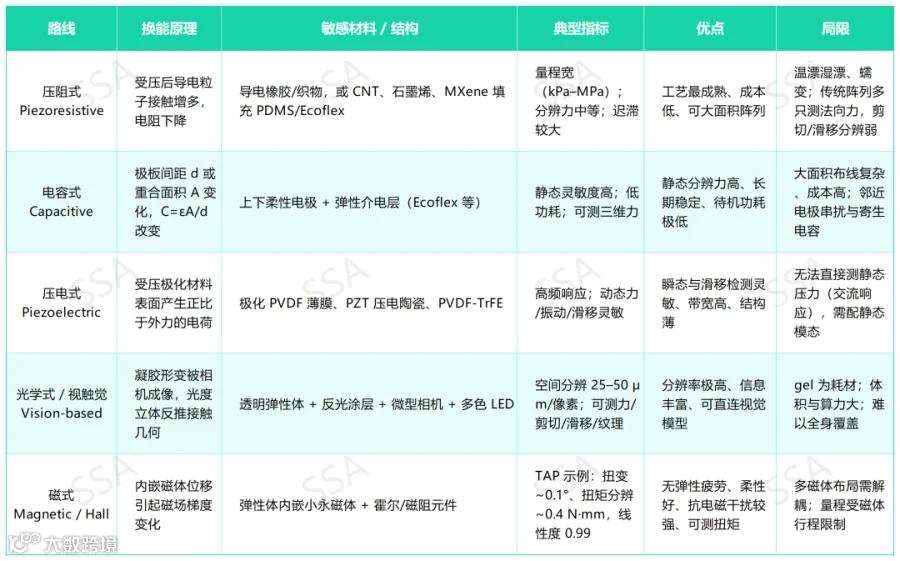
数据综合自文献[3][4][5][9][12]。
SSA
压阻式传感器以导电橡胶、导电织物或掺杂碳纳米管(CNT)、石墨烯、MXene 的弹性体(PDMS、Ecoflex 等)为敏感材料。
国内量产端,压阻阵列仍是电子皮肤的主流载体。东莞墨现科技推出的指腹模块采用 12×8 共 96 点高密度集成,单像素仅 0.8×0.8 mm、点间距 0.8 mm,最低触发力度 3.5 克,通过卡槽式总线部署于灵巧手各部位,2025 年出货量同比增长约 10 倍,并于 2026 年 3 月完成北京机器人产业投资基金领投的 A 轮融资[42][41]。千觉机器人的整手触觉方案则把光学标记点与压阻电子皮肤结合:压阻皮肤力分辨 0.01 N、采样最高 200 Hz,触觉覆盖从指尖延伸到掌心与指腹[40]。A 股上市公司福莱新材亦依托柔性涂布工艺切入,公开披露获得 10 万套触觉传感器订单,是目前可查的全球电子皮肤单笔交付规模纪录[35]。
SSA
电容式触觉传感器的基本结构是"上下柔性电极 + 中间弹性介电层"。受法向力时极板间距 d 改变,电容 C = εA/d 随之改变;受切向力时上下电极的重合面积 A 改变,同样会引起电容变化——这使其天然适合测量三维力[5]。其静态灵敏度高、长期稳定性好、待机功耗极低,是当前高端工业灵巧手阵列的主流方案。
SSA
PVDF(聚偏氟乙烯)等压电薄膜经极化后,受压时表面产生与外力成正比的电荷。日本大阪大学 Hosoda 等早在 2006 年就将 PVDF 膜随机分布于仿人手指,利用接触瞬间的电荷信号感知抓取与滑移[7]。
SSA
这一路线由 MIT CSAIL 的 Johnson 与 Adelson 于 2009 年提出,即著名的 GelSight[8]。其结构为一层表面带反光涂层的透明弹性体(gel),下方布置微型相机与多色 LED。物体按压 gel 时,凝胶形变并在相机视野中形成明暗/色斑图案;再通过光度立体(photometric stereo)算法反演出接触表面的三维几何、法向力、剪切力乃至滑移方向,空间分辨力可达 25–50 μm/像素[9][10]。Meta AI 与 GelSight 合作推出的 DIGIT / DIGIT 360 把这一路线小型化为指尖尺寸,已成为学术界模仿学习操控任务的事实标准传感器之一[11]。
图2-2:GelSight mini 视触觉传感器
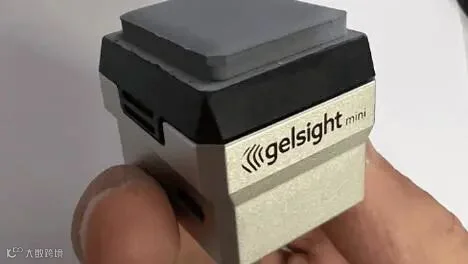
图片来源:GelSight / 搜狐科技实测图
国内跟进者中,戴盟机器人(香港科技大学王煜、段江哗团队 2023 年创立)以"全球首创单色光视触觉"为差异化路线,推出多维高分辨率高频视触觉传感器,并配套含力/触觉反馈的遥操作数据采集系统与"视觉—触觉—语言—动作(VTLA)"多模态模型,2026 年连续完成两轮亿元级天使+轮融资,由金鼎资本、国中资本、联想创投及头部银行系联合投资[37]。
SSA
磁式触觉传感器在弹性体内嵌入一颗小永磁体,下方布置霍尔元件或磁阻传感器。接触力使磁体产生微米级位移,磁场梯度变化被换算为三轴力。2026 年发表于 Science Advances 的 TAP(Torque-Angle-Pressure)传感器即利用磁通密度梯度,实现约 0.1° 的扭转变形与 0.4 N·mm 的扭矩分辨力,线性度达 0.99[12]。磁式路线无弹性疲劳、对电磁干扰相对不敏感、柔性好,是近年灵巧指尖的热门方向。
图2-3:帕西尼 DexH13 多维触觉灵巧手

图片来源:帕西尼官网 / 菁特智能产品图
国内磁式路线的代表是帕西尼感知(PaXini),其团队出身于日本早稻田大学菅野实验室,自研霍尔式 6D 阵列触觉芯片(GEN4FUSE)与 ITPU 多维触觉单元,产品从指尖延伸到足底多维触觉 PX-FOOTRIX 与五指数据手套 PXCapPro,力分辨起步 0.01 N,2026 年 3 月宣布完成超 10 亿元 B 轮融资、估值突破百亿[35][36]。另一家以"三维力 + AI 触感芯片"切入的他山科技(清华+曼大团队),其 TS-F 指尖单元实现法向力分辨 0.01 N、切向力分辨 0.25 N,并集成接近觉与材质识别,2026 年 7 月完成数亿元 B 轮融资(半年内第三轮),股东包括均胜电子、奥克斯等产业方[38][39]。

力控传感器
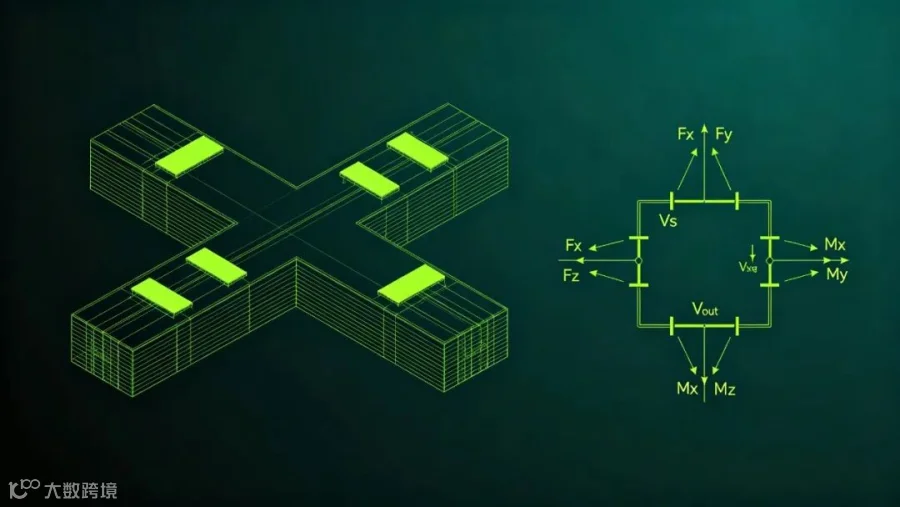
如果说触觉传感器解决"接触长什么样",那么腕部和脚踝处的六维力/力矩传感器(F/T Sensor)回答的是"末端对外用了多大的力和力矩"——它能同时测量三维力分量 Fx、Fy、Fz 和三个绕轴力矩 Mx、My、Mz,共 6 个分量[13][14]。
图 3-1:六维力传感器核心原理
3.1 物理链路:弹性体 → 应变片 → 电桥 → 数字信号
主流六维力传感器基于电阻应变效应,其工作链路可概括为[14][15]:
弹性体:采用十字梁、轮辐式(Octa)或类 Stewart 平台结构。外部六维载荷作用时,弹性体在敏感梁上产生与载荷近似线性的微米级弹性形变。
应变片:金属箔式或半导体应变片粘贴在敏感梁表面,随形变发生电阻变化 ΔR/R。由于信号极其微弱,需以多片应变片接成惠斯通电桥(Wheatstone Bridge),把电阻变化转换为毫伏级电压输出[16]。
信号链:仪表放大器放大 → 滤波 → ADC 采样 → 数字补偿(温漂、非线性、串扰解耦)。
解耦算法:由于弹性体的耦合效应,六个通道读数与六个力分量之间是一个线性(或弱非线性)矩阵关系,需通过标定矩阵 W 把桥路电压向量换算为力/力矩向量:F = W⁻¹ · V[13]。
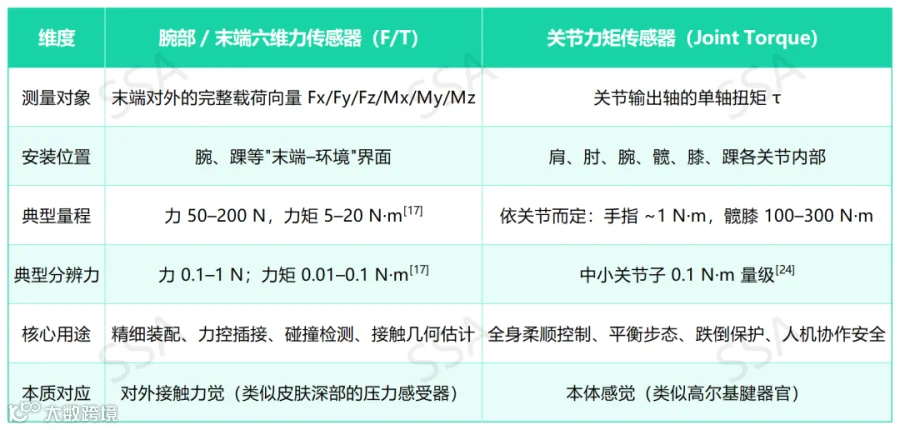
腕部 F/T 传感器的典型量程为:力 50–200 N、力矩 5–20 N·m,分辨力要求达到 0.1–1 N 与 0.01–0.1 N·m,以完成精细插拔、易碎品抓取等任务[17]。
3.2 为什么"解耦"是工程核心
理想情况下,Fx 只在 Fx 通道产生响应。但真实弹性体中,Fz 往往会在 Mx、My 通道串入信号,温度变化也会引起零点漂移。因此高端六维力传感器必须内置温度补偿与多分量解耦矩阵,并在出厂时用标准加载台做逐分量标定[15]。这也是六维力传感器长期被海外厂商(ATI、Kistler 等)主导、国产替代仍在爬坡的核心原因——难点不在应变片本身,而在弹性体结构设计与标定工艺。
表 2 人形机器人两类力觉传感器定位对比
在工程化层面,国内六维力传感器已形成可与海外品牌对标的第一梯队。蓝点触控(北京,2017)出身航天系,其通用型 LB60 直径 60 mm、厚 27.5 mm,综合精度 0.2–0.3%FS、采样 1 kHz、5 倍过载、IP65 防护;面向人形机器人的专用型号进一步把综合精度做到 0.1%FS、响应频率超过 10 kHz、抗过载 500%,据 GGII 与 MIR 数据其在 2025 年前三季度国内人形六维力市场市占约 72.6%。2026 年内公司连续完成 C+(上汽金控、尚颀资本)、C++(宁德时代溥泉、智元机器人、银河通用)、D 轮(广汽资本领投)等多轮数亿元融资[27][32]。
图 3-2:蓝点触控 LB60 通用六维力传感器

图片来源:蓝点触控官网 link-touch.com
深圳鑫精诚则走"全规格覆盖 + MEMS 工艺"路线:主力 XJC-6F-D50-H19 等型号采用结构解耦与电阻应变式原理,并推出直径仅 5.5 mm、高 12.6 mm 的指尖六维力,以及 Φ10/12/13/14 mm 的微型关节扭矩系列,2026 年第一季度六维力与关节扭矩合计出货突破 10 万只、覆盖 200 余家客户;公司同时布局金属箔式与玻璃微熔 MEMS 应变芯片两条路线,2026 年 9 月完成由上海电科基金领投、深创投追投的数亿元 B 轮融资[26][31]。
图 3-3 鑫精诚 XJC-6F-D50-H19 六维力传感器
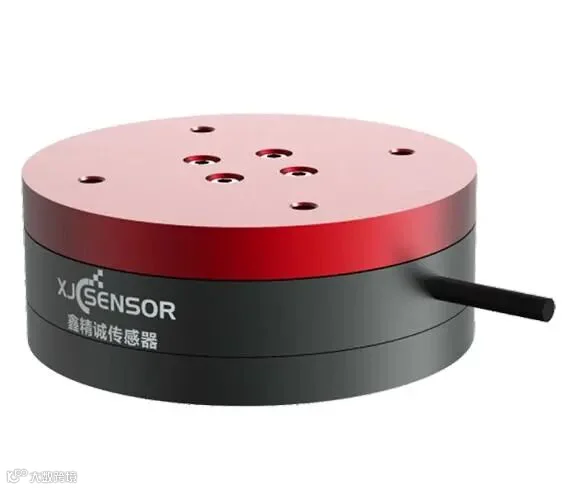
图片来源:鑫精诚传感器 / 亿智蘑菇产品图
其余代表性厂商还包括:坤维科技(北京/常州),其 KMW-8000 系列把扭矩解算、温漂补偿、故障自诊断三类 AI 模型嵌入传感器本体,已进入新松协作机器人供应链,2026 年完成 B+ 轮 1 亿元及 B++ 轮超亿元融资,股东含小米、高瓴、深创投[30][33];海伯森(深圳)的 HPS-FT 系列非线性 <0.5%FS、轴间串扰 <2%FS、采样最高 2200 Hz,超高性能 HPS 系列采用特种钛合金弹性体减重近半、采样达 30 kHz,并早在 2020 年即引入 MEMS 半导体应变技术,灵敏度为人工贴片的 15–20 倍[29][34];老牌工业力控厂商宇立仪器(SRI)的 M4313SXX 系列精度优于 0.5%FS、具备每轴 100 次 5 倍过载不失效的能力,零漂仅 0.05%/10℃;A 股上市公司安培龙则以微缩 MEMS 硅基半导体应变片为切入点,在 SSA 2026 上集中展示足底压力、关节扭矩与腕部六维力全品类。
关节感知
腕部 F/T 只测量末端接触,但人形机器人全身有 30–50 个自由度,髋、膝、肩、肘在运动中都需要知道"此刻输出了多少扭矩"。这就引出第二类力觉硬件——关节力矩传感器(Joint Torque Sensor),它被视为人形机器人五大触觉感知硬件中唯一负责"本体内部力觉"的根基性部件[18]。
4.1 关节力矩传感器的三种集成形态

FUTEK 等厂商为肩、肘、膝关节开发的应变波齿轮扭矩传感器(Strain Wave Gear Torque Sensor),即把应变传感元件直接集成在谐波减速器柔轮上,在紧凑尺寸内实现关节输出扭矩的闭环测量[22]。国内厂商中,鑫精诚已推出直径覆盖 Φ10/12/13/14 mm 的微型关节扭矩系列,适配手指与腕部等小安装空间[31];安培龙则依托 MEMS 硅基应变片工艺,把关节扭矩传感器与足底压力、腕部六维力做成同工艺平台,便于人形机器人关节级量产。
4.2 三大驱动流派与力控架构的耦合
关节力矩传感器不是孤立存在的,它与执行器架构深度绑定。当前人形机器人关节主要分三条技术路线[23]:
刚性驱动(TSA,Torque-Source Actuator):高减速比谐波 + 无框力矩电机,典型如特斯拉 Optimus。由于减速比大、关节"刚度"高、力不透明,必须外挂应变片式扭矩传感器才能实现力控[19]。
串联弹性驱动器(SEA):在电机与输出端之间串入一根已知刚度的弹簧,通过双编码器测量弹簧形变角 Δθ 即可反推扭矩 τ = k·Δθ,无需额外应变片。iCub 等人形平台早期即采用 SEA 思路[24]。
准直驱(QDD):低减速比 + 大扭矩密度电机,关节本身"低阻抗",理论上可通过电机电流环估算扭矩,但高带宽精确测量仍依赖专用扭矩传感器,Sensors 2026 年的最新工作已把应变片式关节扭矩分辨力做到 0.1 N·m 以内[24]。
技术迭代趋势

回顾从工业机械臂到人形机器人的十年演进,力/触觉感知正在发生四个方向的迭代:
从"单维压力"到"六维接触 + 滑移 + 温度"多模皮肤
早期电子皮肤只能给一个压力值,新一代柔性皮肤把法向力、三轴剪切、滑移振动、温度、接近度集成在同一阵列上[2]。指尖触觉正从"压力开关"演进为"可视化接触成像"。
从"腕部单点"到"全身关节级"力觉覆盖
工业协作机械臂只在末端装一只六维力传感器;人形机器人需要在肩、肘、腕、髋、膝、踝数十个关节上布置力矩通道,并配合足底六维力实现全身平衡控制[18]。这对传感器的成本、体积、寿命提出了数量级更高的要求。
触觉—本体感知融合(Tactile–Proprioceptive Fusion)
2026 年的最新研究表明,把皮肤触觉信号与关节编码器/扭矩信号做融合,相比仅用触觉或仅用本体感知,在接触力估计与物理人机交互中显著提升了灵敏度与响应性[25]。这意味着未来机器人的"力觉"不是某一颗传感器单独完成的,而是全身感知网络协同求解的结果。
与学习模型共设计(Sensor-in-the-loop Learning)
光学视触觉之所以成为研究热点,正是因为它输出的触觉图像可以直接接入视觉表征模型,与大模型、模仿学习、强化学习打通[10]。下一代传感器的设计目标不再只是"测准物理量",而是"输出对策略网络友好的数据"——传感器与算法正在一体化设计。
结语

触觉传感器与力控传感器,表面上是两类硬件,本质上回答的是同一个问题:机器人如何知道自己正在与世界发生多大程度的物理耦合。皮肤告诉它"接触长什么样",腕部六维力告诉它"末端用了多大力",关节扭矩传感器告诉它"我自己的筋骨此刻在承担什么"。三者融合,才构成人形机器人走出实验室、进入家庭与工厂所需的"身体智能"。可以预见,随着柔性材料、磁式/光学新机制与多模融合算法的成熟,人形机器人的感知密度将在未来 3–5 年内向人类皮肤靠近一个数量级——这不仅是器件的迭代,更是具身智能从"看得懂"走向"摸得着"的关键一跃。
如果你正在做人形机器人、灵巧手、电子皮肤或力控关节的研发——无论是想找 MEMS 应变片供应商、高密度触觉阵列方案,还是想与同行讨论解耦算法与融合策略——欢迎参加 2027 SSA 亚洲智能传感器与应用技术博览会 。届时从芯片、敏感元件、弹性体结构到整机与算法的全链条厂商仍将齐聚深圳,集中呈现这一技术迭代在产业侧的最新落点。

中文官网
www.ssa-te.com

视频号搜索:
智能传感研究院

抖音搜索:
SSA智能传感研究院


X
Smart Sensor Asia
Smart Sensor Asia
领英
Smart Sensor Asia

Contact Us
联系我们
联系方式:021-6669-0208
展位咨询:021-6669-0208
买家经理:021-6288-3361
官方网址:www.ssa-te.com
免责申明:本平台发布内容仅供信息、业务交流,不代表任何监管机构立场和观点,不承担任何因所发表内容所引起的争议和法律责任。本平台部分内容摘录或转载于第三方信息(包括文章、图片等),如有侵犯著作权,请书面告知,本平台将及时审查并删除被侵权内容。