


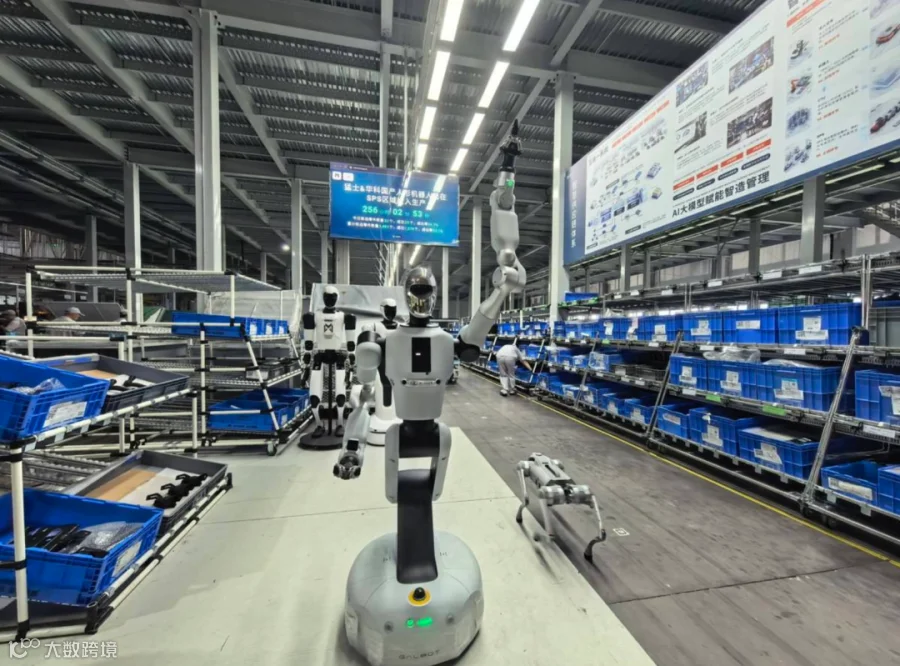
东风猛士汽车与华中科技大学联合研发的"荆楚"人形机器人,已在武汉经开区猛士智能制造车间正式上岗,平均 35 秒完成一次零部件分拣抓取,抓取成功率达 95%。

一、机器人"员工"档案
项目 |
参数 |
|---|---|
身高 |
约 1.7 米,支持升降调节 |
续航 |
单块电池 4 小时 |
最大抓取重量 |
5 公斤 |
单次分拣耗时 |
平均 35 秒(目标压缩至 15 秒) |
抓取成功率 |
95% |
上岗时间 |
2026 年 4 月 24 日正式投产 |
二、5 台智能设备的分工
车间共入驻 5 台智能机器人,各司其职:
- 1 台主力夹抓人形机器人
—— 负责物料快速分拣 - 2 台搭载自研灵巧手的人形机器人
—— 专攻底盘、内饰零部件的精细分拣 - 1 台小型人形机器人
—— 厂区导览、智能讲解 - 1 台机器狗
—— 全天候安全值守,非工作时段发现人员闯入即自动报警 
三、为什么要引入人形机器人
猛士主打高端新能源越野车,走的是"多品种、小批量、定制化"路线:
-
车型配置多达 上千种,零部件规格繁杂、品类极多 -
传统设备和人工难以兼顾效率与准确性 -
人形机器人恰好适配这种高柔性、高变数的生产场景
四、技术亮点
- 全线接入 MES 总装系统
系统根据每日客户订单自动拆解、下发任务,机器人接收指令后自主启动、自主作业、自主流转,全程无人干预。 - VLA 视觉-语言-动作融合模型
机身遍布传感器、激光雷达与高清摄像头,配备本地算力包,响应更快、作业更稳定。 - 灵巧手
每根手指独立搭载高精度传感器——轻薄配件轻柔拿捏防磕碰,厚重硬件稳固夹持保安全,流畅度接近人手。
- 自主决策能力
能识别零部件状态、智能规划最优抓取路径、实时微调夹持力度。
五、对人力作业模式的改变
-
这条 300 米长的分拣产线,以往需要 20 名工人全天候值守 -
单名工人每日需分拣 170 余种零部件,重复劳作强度大、易疏漏 -
机器人上岗后实现人机协同:降低工人劳动强度,大幅降低分拣失误率 -
