

当大语言模型还在文本框里对答如流时,生成式AI在真实物理世界的“拙劣表现”却频繁暴露技术短板:视频生成中突然穿模的物体、人形机器人面对稍微复杂的非结构化桌面就频频误判、自动驾驶在未见过的极端天气下陷入迟钝。
大模型的下一步,不是让语言变得更顺畅,而是让算法学会理解重力、摩擦力、空间距离与因果链条。
短短一年间,全球资本在这一赛道砸入超过50亿美元。从顶尖学术大佬的创业公司,到产业巨头的技术布局,市场正在经历一场从“语言交互”向“物理世界理解”的范式转移。

01.
行业定义
世界模型(World Model)是一种让人工智能具备对物理环境感知、预测与决策能力的底层技术框架。它的核心机制在于赋予AI一种类似于人类脑海中的“思维演练”能力。在正式执行动作之前,模型能够在内部空间预先推演行为的后果,评估不同选择的风险,进而输出最优解。
从底层架构来看,世界模型通常由三个核心功能模块交织构成:
首先是视觉感知模块(Vision):负责吸收传感器或图像数据,对外部物理环境进行特征提取与数据压缩。
其次是记忆推演模块(Memory):结合历史信息与内部物理规律,在隐空间内完成对未来状态的动态演练与预测。
最后是控制执行模块(Controller):依据预测结果做出行为规划,向机器执行端下发操作指令。
底层依靠隐空间决策与动力学建模抽象物理规律;中层依托视频生成与3D空间重建实现过程的可视化;顶层则将演练结果落地为智能体的具体行动。

02.
行业分类
与技术路线
按照结构形式与作业形式,当前世界模型技术路线主要呈现六种代表性分类:
其一,联合嵌入预测架构(JEPA):放弃对每一个像素点的高成本还原,专注在抽象表征层面预测未来状态,具有算力消耗低、泛化能力强的特点。
其二,物理AI基础设施(物理仿真派):将牛顿力学、刚体碰撞等硬核物理规则直接嵌入模型底层,追求极高的仿真精度与工程落地性。
其三,空间智能(3D World Model):聚焦于显式3D空间的重建与交互,构建可编辑、可复用的三维数字资产。
其四,生成式视频(交互仿真派):以视觉展现力见长,凭借丰富的画面表现实现人机交互过程的快节奏仿真。
其五,潜空间强化学习:具备极高的数据利用效率,专门适配多步骤、复杂的动态决策场景。
其六,主动认知推断:主打因果逻辑与反事实推理,在思维模式上更加贴近生物脑的认知路径。
这六大路线当前处于差异化竞争阶段,未来将根据具体落地场景的需求实现深度互补。

03.
发展历程
世界模型的演进,本质上是人工智能对现实世界物理规则理解深度的演进:
第一阶段:纯文本与符号推演期。早期AI主要通过规则设定或语言文字来模拟世界关系,算法只懂语法逻辑,完全缺乏对三维物理空间的感知。
第二阶段:多媒体与生成式大模型突破期。随着扩散模型与Transformer架构的成熟,AI具备了生成高保真图像与视频的能力,但此时的“理解”依然停留在像素级表面,缺乏内在的物理约束。
第三阶段:物理规律与决策融合期。算法开始将动力学方程、空间拓扑与强化学习深度结合,不仅能看懂画面,更能预判物体受力后的运动轨迹与逻辑因果。
人工智能由此正式从“会说会画的工具”,向“能感知、可推演、善决策的智能体”迈进。

04.
产业链全景
结构拆解
世界模型产业贯穿了从底层算力、数据要素、算法框架到终端硬件的全过程,呈现出高度联动的产业链生态。
上游主要提供算力、数据与物理引擎等基础设施;
中游聚焦于差异化模型架构的研发、训练与预测引擎搭建;
下游则全面辐射工业、交通、医疗、消费等实体经济场景。
产业链的运转逻辑,是通过上游的资源输入支撑中游的演练预测,最终在下游的实体终端完成降本增效。
【上游分析】
第一,高性能算力基础设施:世界模型的训练与时序演练需要极其庞大的并行计算支持。高性能GPU集群与AI芯片是保障隐空间实时推演与复杂动力学计算的核心支撑。
第二,高精度物理与空间数据集:不同于传统的文本数据,世界模型需要包含深度信息、传感器感知、动态轨迹与物理碰撞等海量多模态数据。高质量的真实世界采集数据与合成数据,构成了模型的底层养分。
第三,底层物理引擎与仿真软件:包含碰撞检测、流体力学模拟、光线追踪等基础算法模块。为中游模型提供精确的物理约束边界,防止推演过程出现逻辑漂移。
【中游分析】
第一,抽象表征与预测引擎研发:以JEPA等架构为代表,模型厂商专注于开发高效的隐空间预测算法。核心竞争在于如何用尽可能少的算力,提炼出物理世界的最优表征。
第二,3D空间智能与显式建模引擎:侧重于三维拓扑重构与可编辑空间生成。研发重点在于提升空间重建的精度、降低建模时延,实现虚拟与现实空间的无缝映射。
第三,基于潜空间的强化学习决策系统:将生成演练能力与智能体控制算法深度结合。核心在于建立高效的奖励函数与决策机制,把“预演结果”精准转化为机器人的动作指令。
【下游分析】
第一,人形机器人与具身智能:这是世界模型最核心的物理落地场景。机器人依托虚拟3D空间与物理复刻,在软件环境里进行数百万次试错训练,解决非结构化环境适配难题,加速进入工厂与家庭。
第二,高阶智能驾驶:通过世界模型构建高保真的虚拟路况与极端工况(Corner Cases)。在虚拟世界中穷尽长尾安全隐患,大幅降低真实路测的数据采集成本与试错风险。
第三,垂直行业仿真(医疗、气象与内容制作):在气象领域预测极端天气演变,在医疗领域模拟人体器官与手术过程,在内容领域快速构建沉浸式数字空间。

05.
相关企业
竞争格局
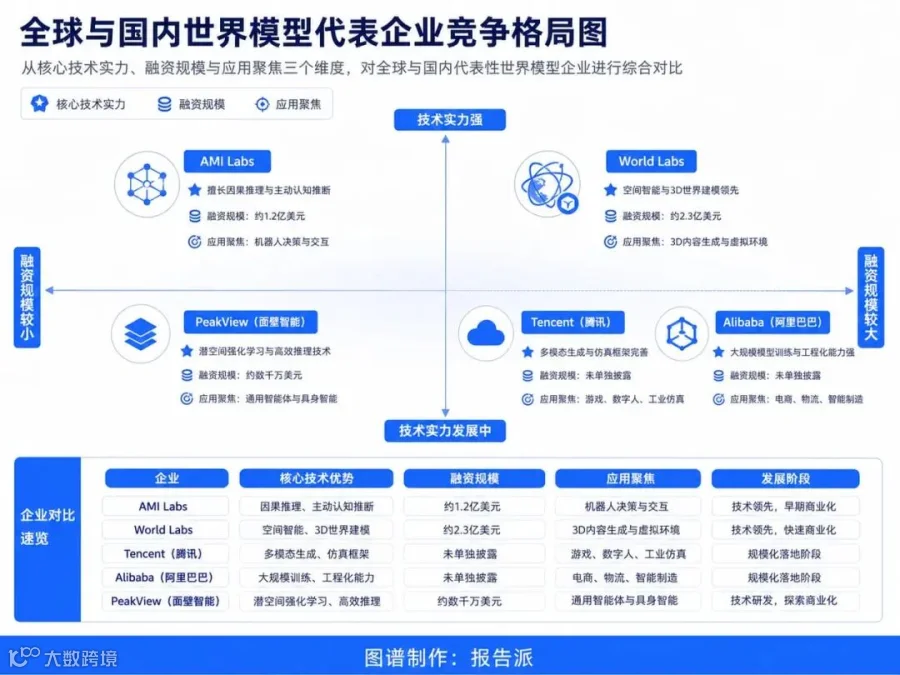
在世界模型赛道的全球竞技场上,核心代表企业正在加速拉开技术与商业化差距:
国外创新前沿企业中,由业界顶尖学者领衔的AMI Labs与World Labs表现亮眼。前者专注在JEPA等表征预测架构上的突破,后者则在三维空间智能与显式世界重建领域占据技术制高点,两家企业在早期融资阶段均已突破十亿美元量级。
国内头部科技巨头与专业AI企业也在密集布局。
腾讯、阿里等互联网巨头凭借雄厚的算力基础设施与丰富的生成式视频技术背景,积极探索视频交互派世界模型的落地;
极视角等垂直视知觉与AI解决方案商,则依托深厚的工业视觉与场景积累,推进仿真平台与具身智能在垂直领域的应用。
从资本涌入到产业部署,世界模型的争夺战才刚刚拉开序幕。
06.
深度思考
与未来展望
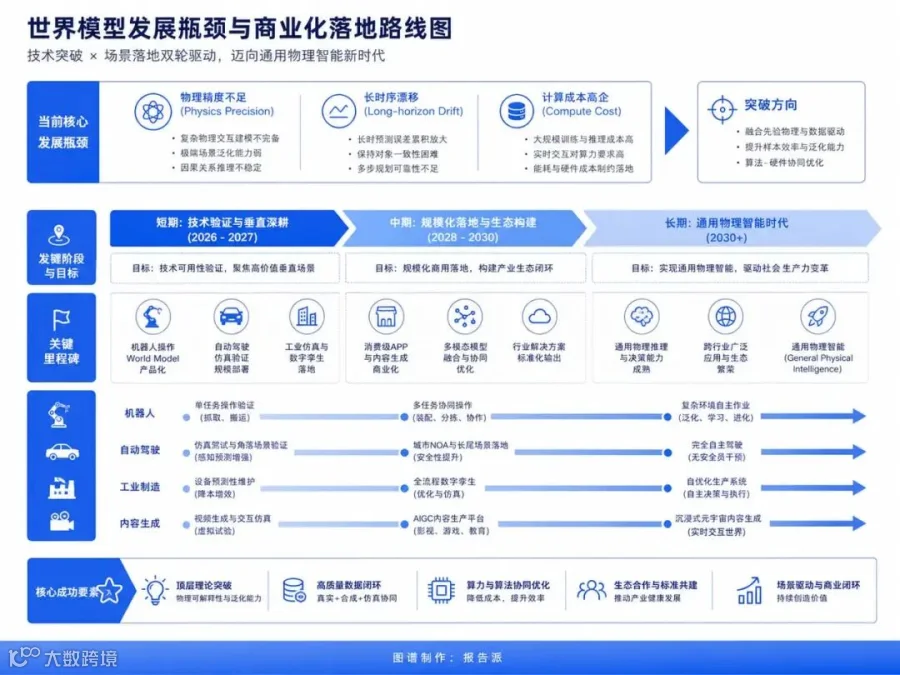
短期来看,世界模型依然面临着物理建模精细度不足、长时间演练易失真、顶级算力成本居高不下以及决策机制呈“黑箱”状态等现实瓶颈。产业界更可能在2026至2027年间,率先在智能驾驶与特定工业机器人等垂直领域看到专用世界模型的商业化闭环。
但从长期来看,当生成派的视觉表现力、表征派的算力效率与物理派的硬核约束深度互融后,通用世界模型的雏形将会在2028年之后逐渐清晰。
这里留给行业的一个终极问题是:
如果世界模型仅仅依靠从视频数据和虚拟仿真中学习物理规律,它是否终究只是对现实世界的一种“高级幻觉”?
AI要实现真正无瑕疵的物理认知,是否必须依托实体硬件在真实宇宙的每一次跌倒与碰撞中去完成最后校验?

报告派查报告、看数据、解市场
点赞
推荐
分享
www.baogaopai.com