末端配送与智能运维,是这本手册中最具“人间烟火气”的一章,也是人形机器人从“工厂车间”走向“人类生活”的关键一跃。前九章的场景——仓储、分拣、搬运、码垛、铁路、港口——无论多么复杂,本质上都是“物”的世界:货物、托盘、集装箱、车厢、船舱。而末端配送不同,它直接面对的是“人”:消费者的家门口、写字楼的电梯间、小区的门禁、客户的签收。这是人形机器人第一次真正进入人类的生活空间,第一次以“服务者”而非“作业者”的身份出现,第一次需要面对“被信任”而非仅仅“被使用”的问题。第十章《末端配送与智能运维场景实训》正是从这一独特视角出发,试图回答一个关乎人形机器人社会接受度的根本问题:当机器人敲响客户的家门,它能否被信任、被接纳、被需要?
末端配送是物流链条的“最后一公里”,虽然距离最短,却成本最高、难度最大、体验最敏感。末端配送成本占物流总成本的30%—50%,快递员工作强度大、待遇低、流失率高,配送时间不确定、包裹丢失损坏、沟通不畅导致客户投诉多、品牌形象受损。这些痛点的本质,不是效率问题,而是“服务”问题——末端配送不是简单的“把货送到”,而是“把货送到正确的人手中,并在交付过程中创造良好体验”。这正是人形机器人区别于无人配送车和无人机的核心优势:
无人配送车能解决“从配送中心到社区”的载货运输,却无法进入楼宇、无法上下楼、无法与客户交互;无人机能解决“偏远地区、紧急物资”的空中投送,却载货量小、受天气空域限制;而人形机器人能够自主乘坐电梯、通过门禁、导航到客户门口、与客户语音交互、完成最后100米的交付,它的价值不在于“快”,而在于“通”——通达人类生活空间的每一个角落。
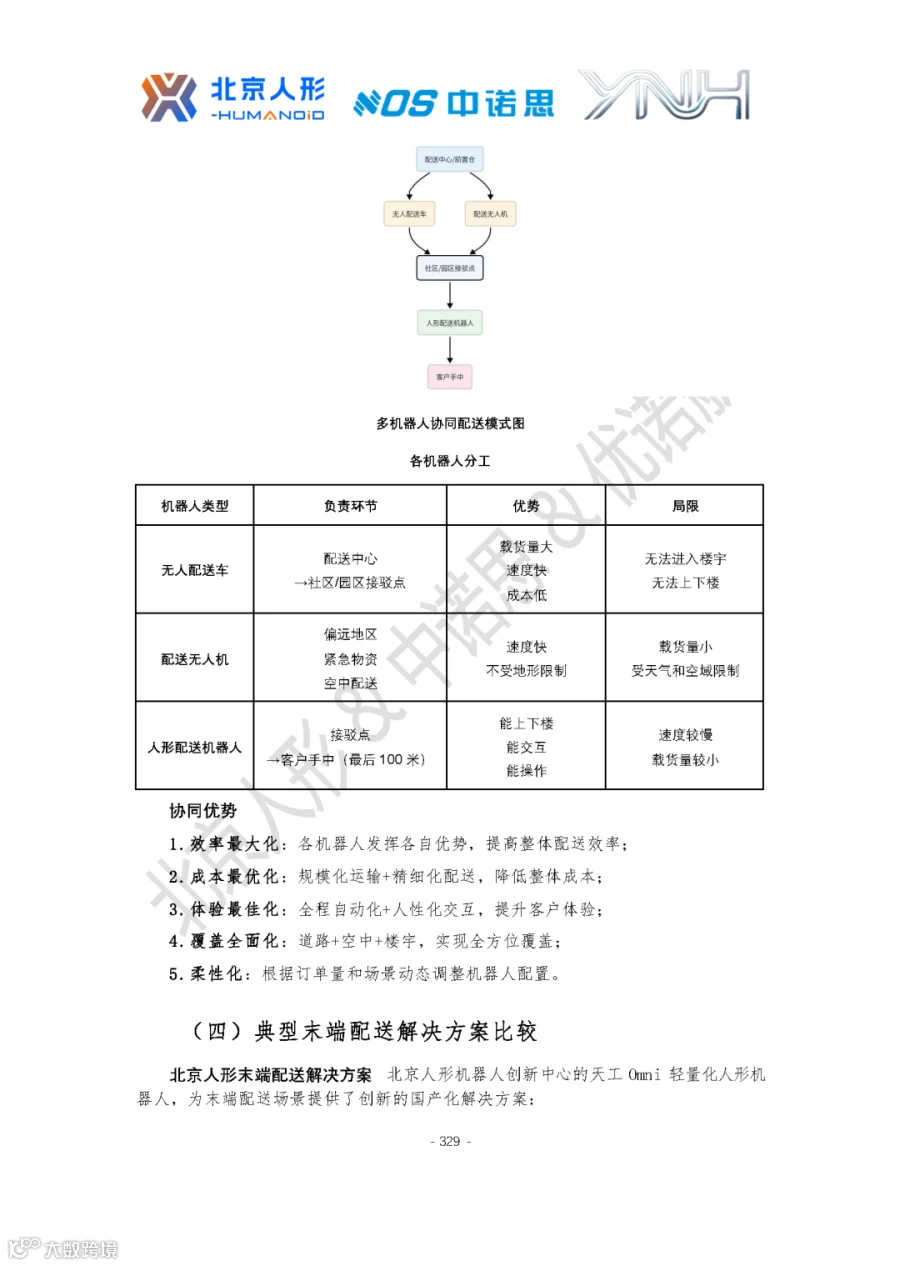
本章没有把末端配送简单处理为“送快递”,而是清晰地划分了人形机器人在末端配送中的五种角色:最后100米配送员、楼宇内配送员、配送辅助员、客户服务员、社区服务员。这五种角色层层递进,从单纯的货物交付延伸到社区便民服务,展现了人形机器人作为“通用服务终端”的潜力。同时,本章提出了“无人车+无人机+人形机器人”多机器人协同配送模式,明确了各机器人的分工边界:
无人配送车负责“配送中心→社区/园区接驳点”的规模化运输;
无人机负责“偏远地区、紧急物资、海岛”的空中配送;
人形配送机器人负责“接驳点→客户手中”的最后100米精细化交付。
三者通过慧思开物平台实现车机协同和任务自动交接,形成“道路+空中+楼宇”全方位覆盖、效率最大化、成本最优化、体验最佳化的协同体系。这种多机器人协同的架构设计,既避免了“人形机器人包打天下”的技术浪漫主义,也避免了“人形机器人无用论”的短视判断,体现了对技术边界的清醒认知和对场景需求的精准把握。
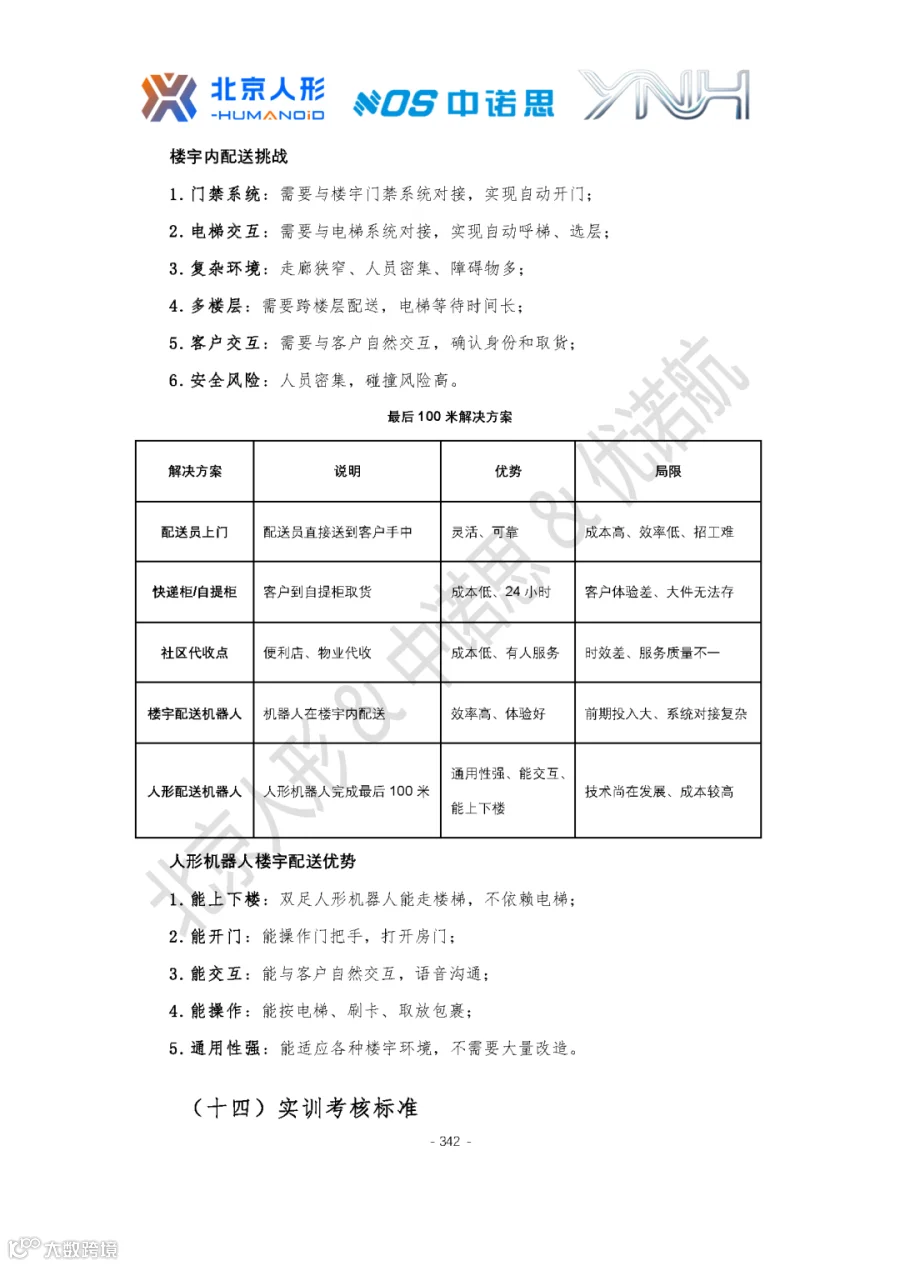
尤为值得关注的是,本章对“最后100米”的深度剖析:楼宇内配送面临门禁系统、电梯交互、复杂环境、多楼层、客户交互、安全风险六大挑战,解决方案从配送员上门、快递柜/自提柜、社区代收点、楼宇配送机器人到人形配送机器人,各有优势与局限。
人形机器人的独特优势在于“能上下楼、能开门、能交互、能操作、通用性强”,不依赖大量环境改造,能适应各种楼宇环境。
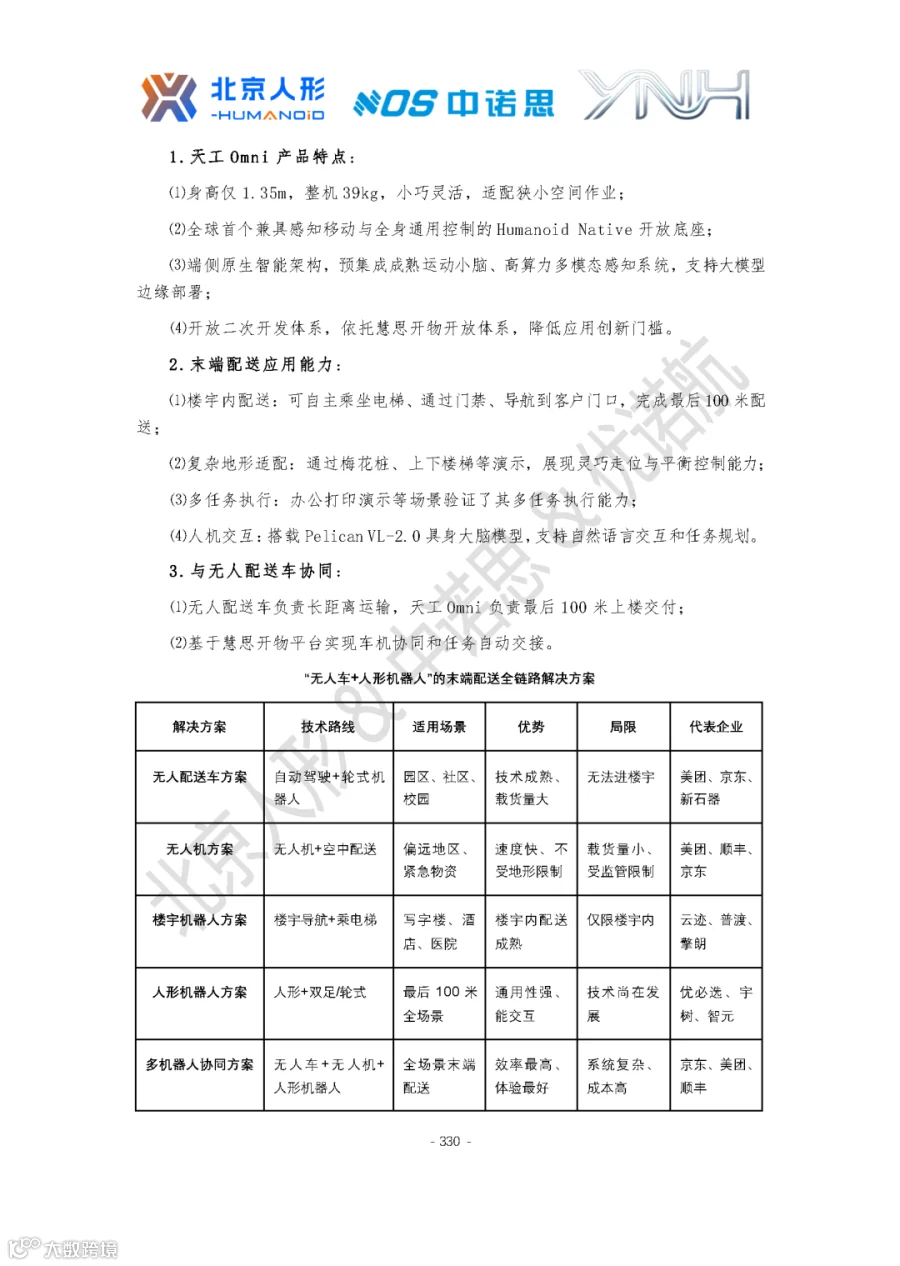
天工Omni轻量化人形机器人身高仅1.35m、整机39kg,小巧灵活,适配狭小空间作业,可自主乘坐电梯、通过门禁、导航到客户门口,完成最后100米配送;
搭载PelicanVL-2.0具身大脑模型,支持自然语言交互和任务规划;
通过梅花桩、上下楼梯等演示,展现灵巧走位与平衡控制能力......
这些技术细节使本章不仅具有教学价值,更让学生看到人形机器人从“能走”到“能服务”的完整能力图谱——它需要的不只是运动控制,更是环境理解、人机交互、任务规划、异常处理的综合智能。
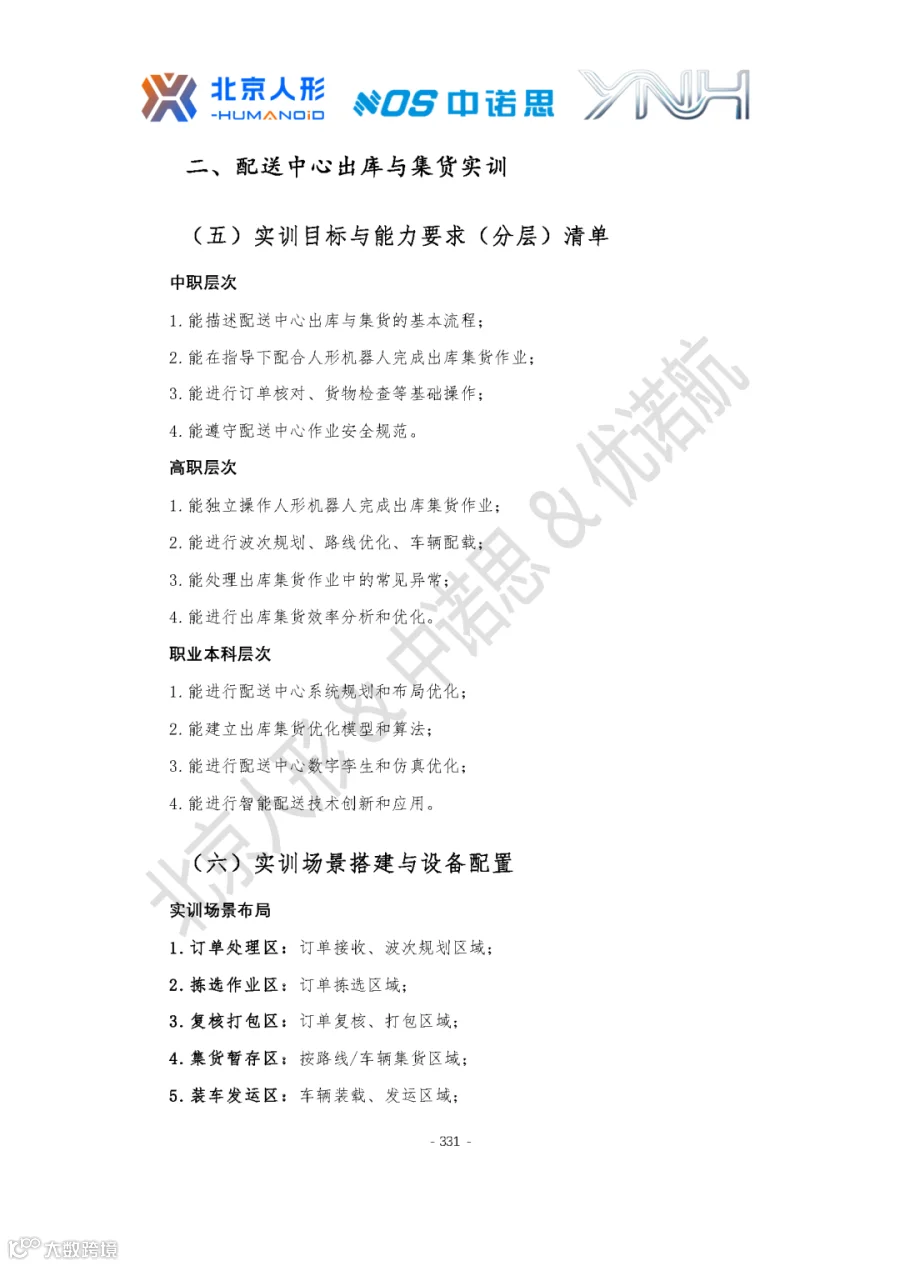
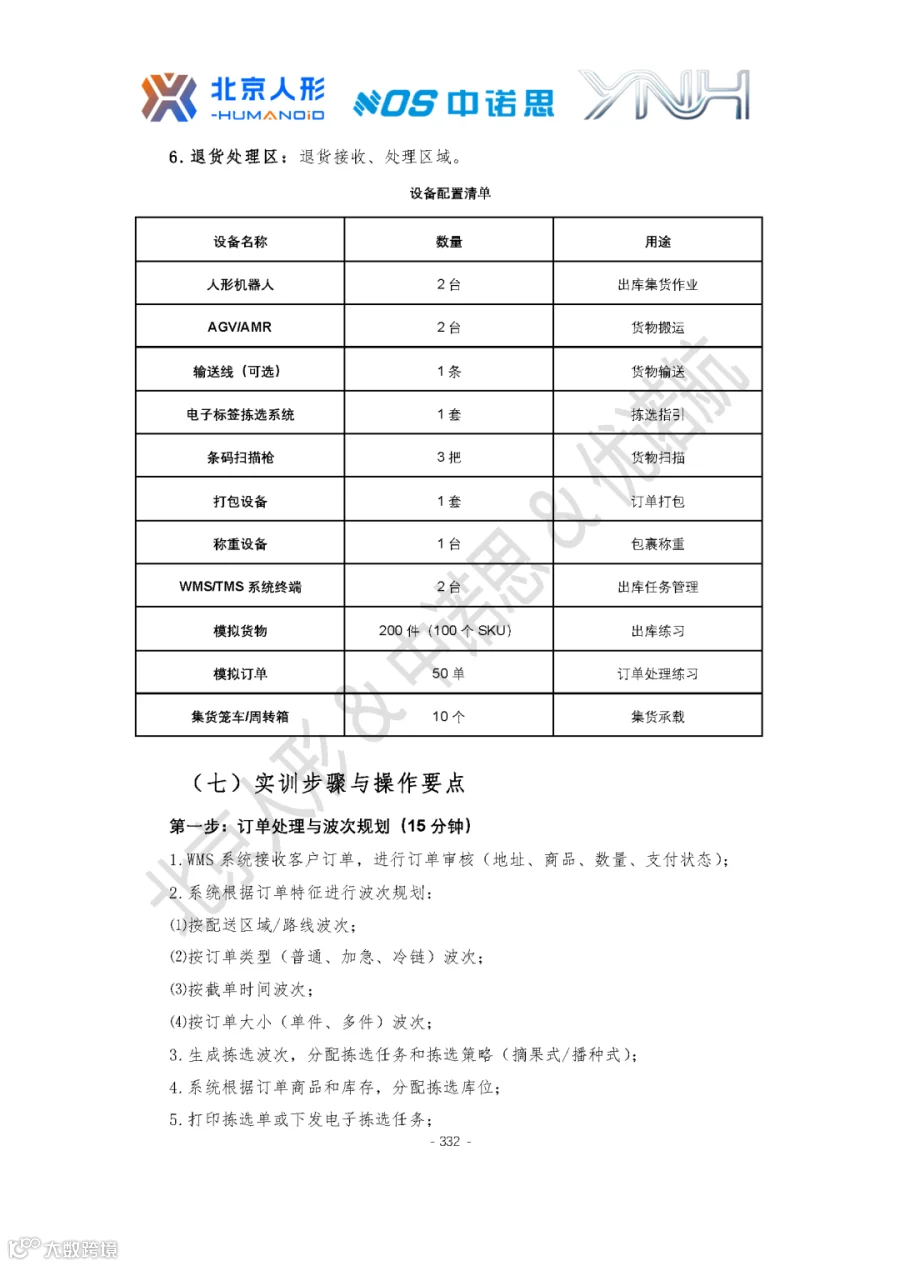
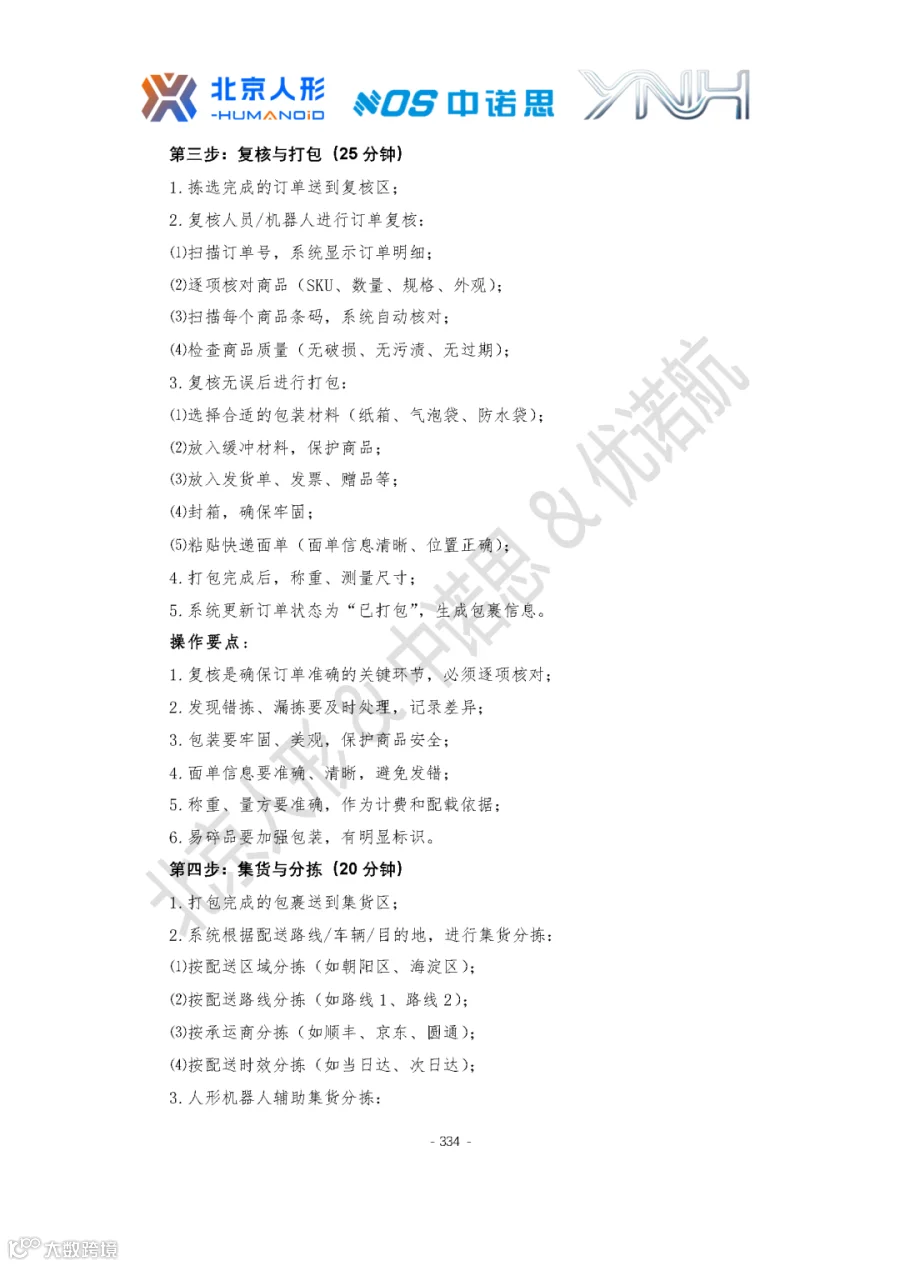
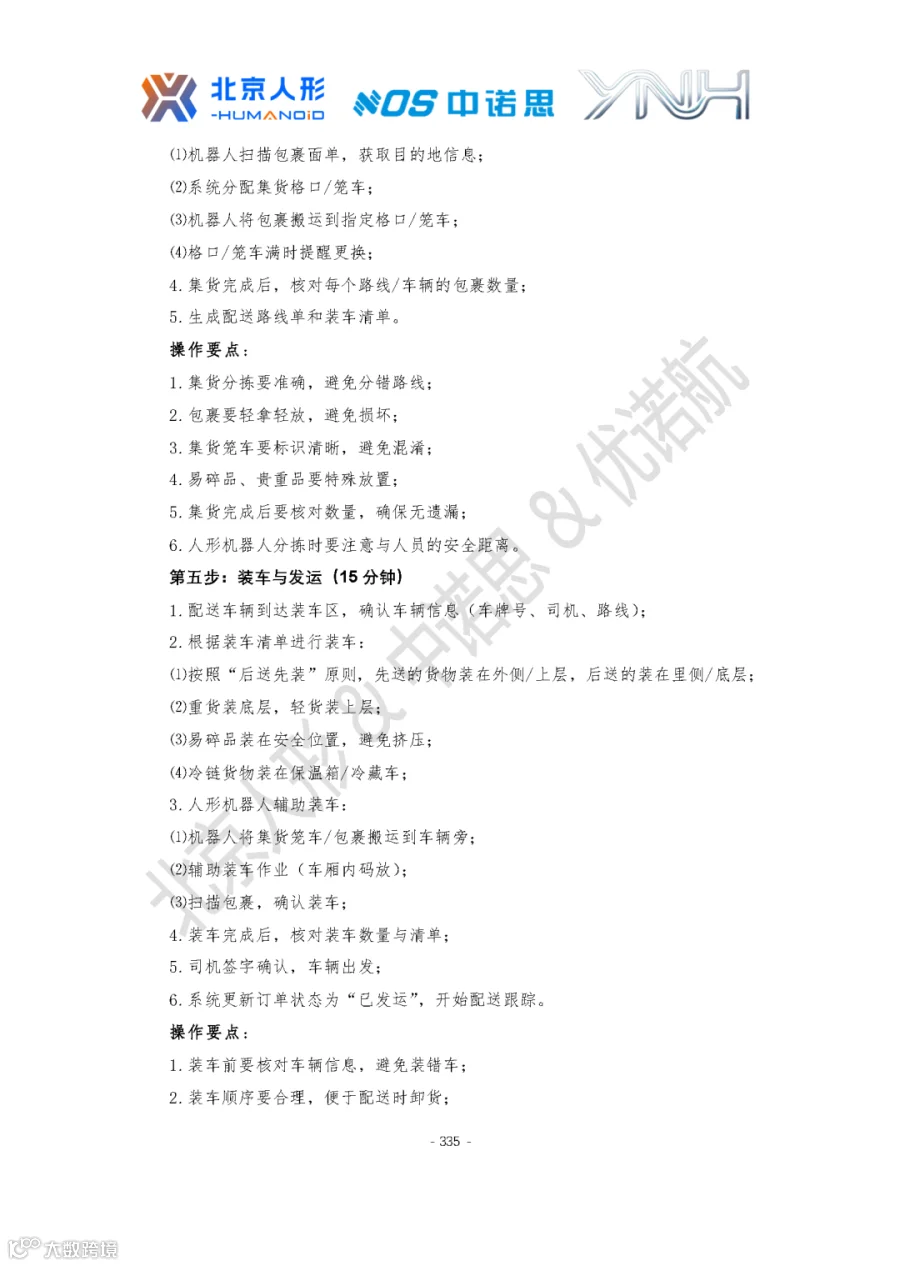
配送中心出库与集货实训,是末端配送的“上游准备”。从订单处理与波次规划、拣选作业、复核与打包、集货与分拣到装车与发运,每个环节都嵌入了人形机器人的操作要点与安全规范。特别值得注意的是“即时配送与前置仓作业”这一前沿内容:前置仓面积小(100—500m²)、SKU少而精(1000—3000个)、离消费者近(覆盖周边1—3公里)、作业节奏快(接单后10—15分钟完成拣选打包),人形机器人在其中的应用包括快速拣选、自动打包、库存管理、配送辅助、夜间作业。这一场景把末端配送从“快递”延伸到“即时零售”,从“次日达”压缩到“分钟达”,展现了人形机器人在高频、高密度、高时效场景中的独特价值。
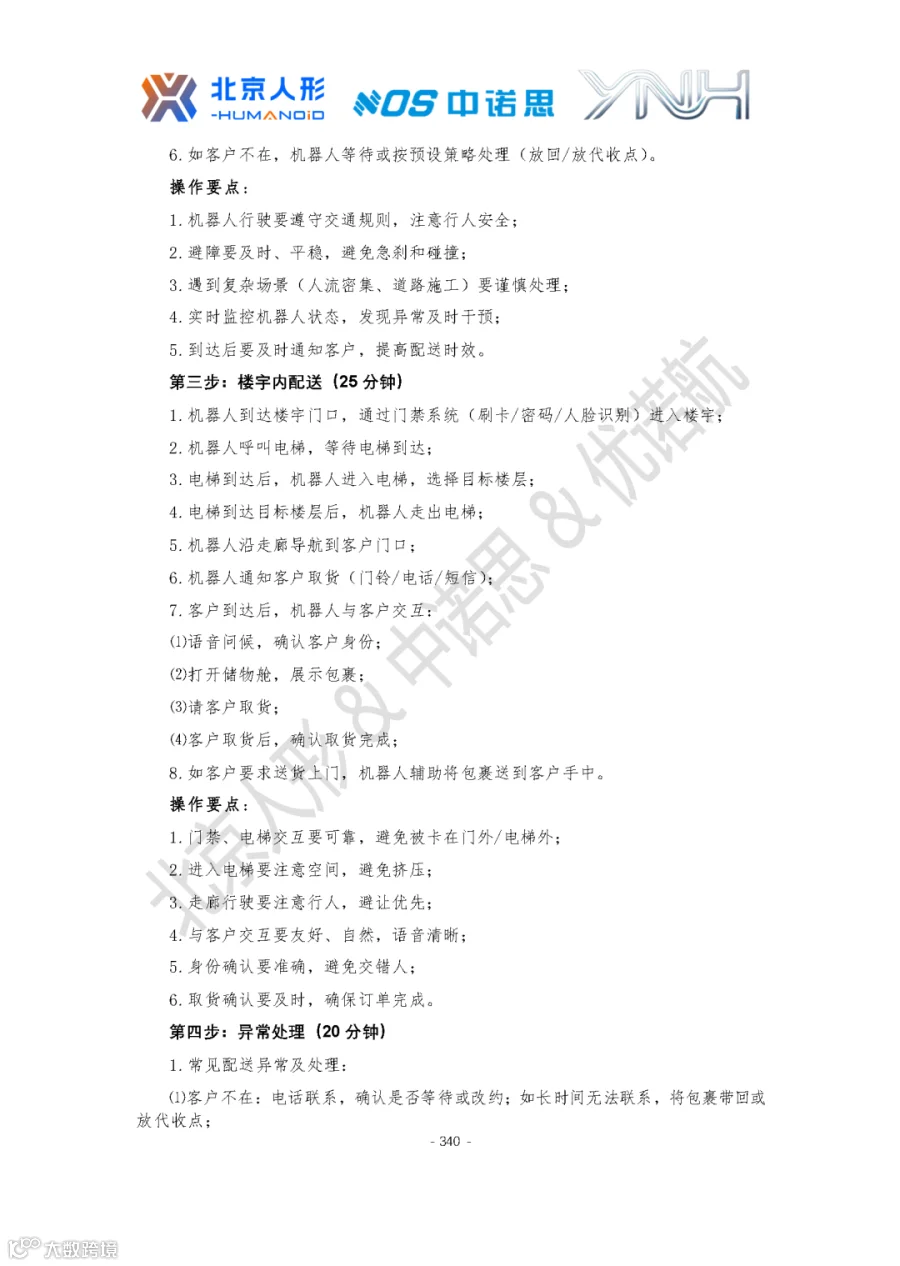
末端配送机器人操作实训,是本章最具“现场感”的部分。从配送准备、自主导航与配送、楼宇内配送、异常处理到返回与充电,每个步骤都充满了真实世界的复杂性:机器人要通过门禁(刷卡/密码/人脸识别)、呼叫电梯、进入电梯、选择楼层、沿走廊导航、通知客户、语音问候、确认身份、打开储物舱、请客户取货、确认取货完成;遇到客户不在、地址错误、机器人故障、路线阻塞、天气恶劣、包裹损坏、客户拒收等异常,需要及时识别、正确处置、有效沟通。这些操作要点不仅训练学生的操作技能,更训练他们的服务意识、沟通能力和应急判断力。末端配送不是“把货扔下就走”,而是在每一次交付中建立信任、传递温度。人形机器人的语音是否清晰、交互是否友好、身份确认是否准确、异常处理是否得当,直接决定了客户体验和品牌形象。这一实训场景的价值,在于让学生理解:末端配送的终极考核指标不是“配送效率”,而是“客户满意度”。
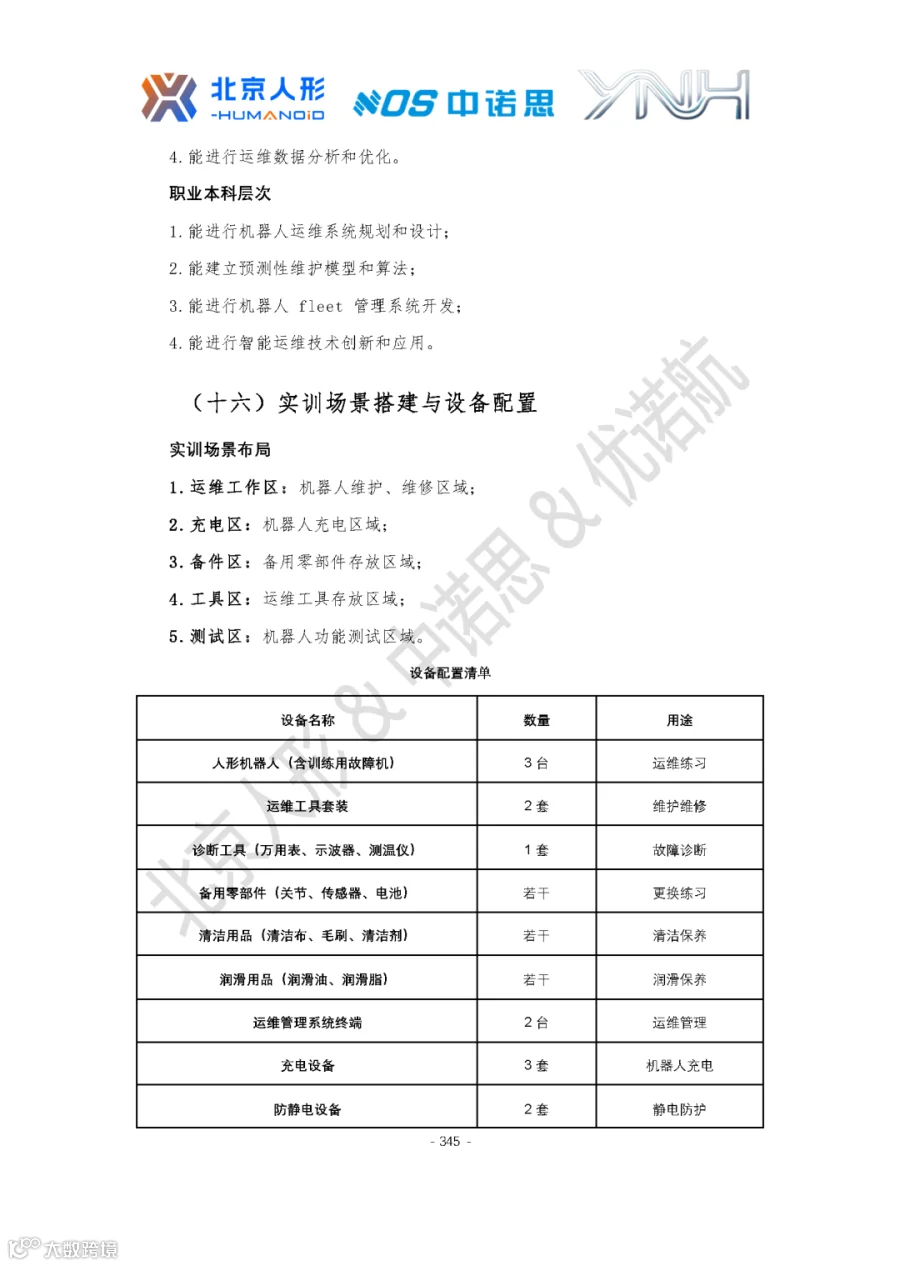
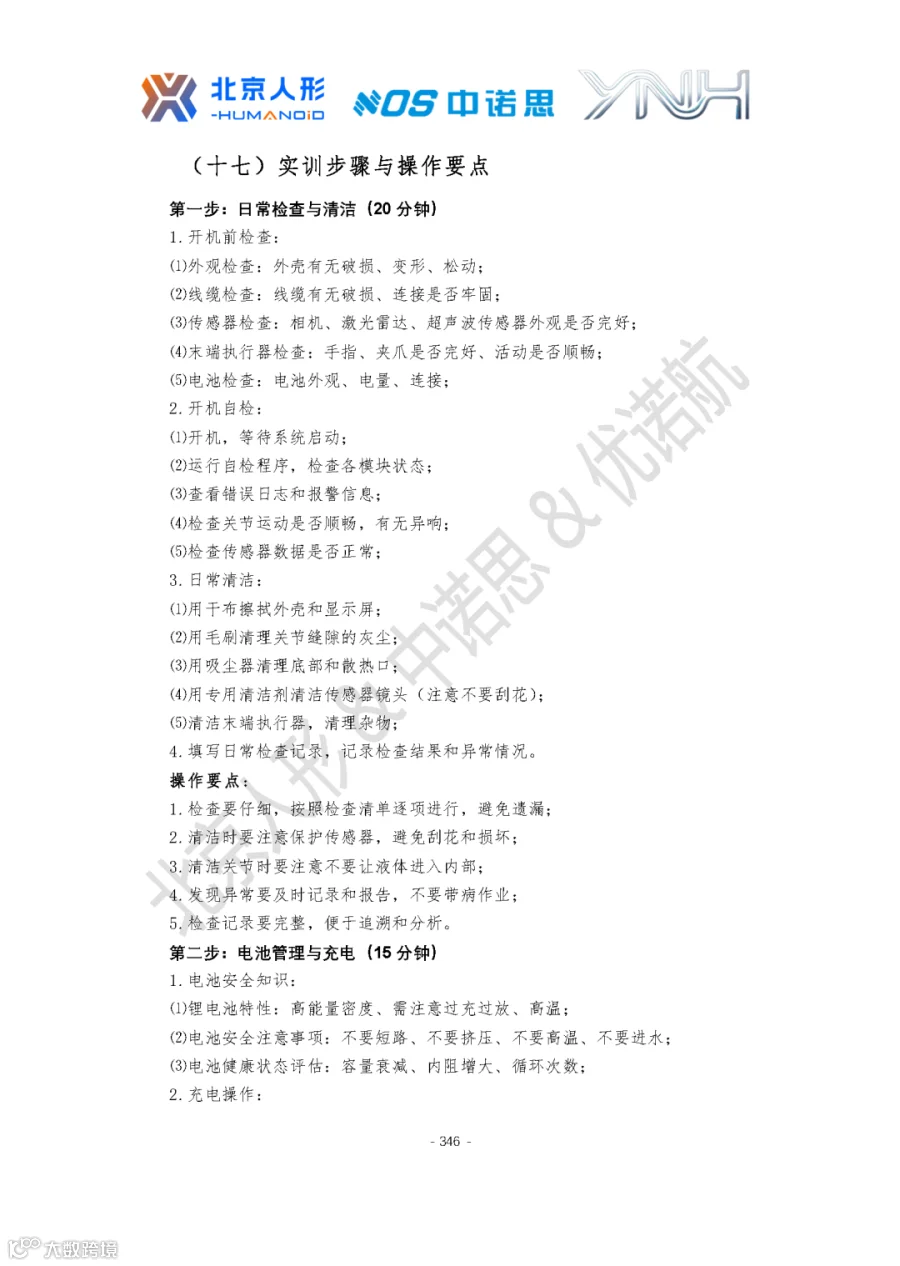
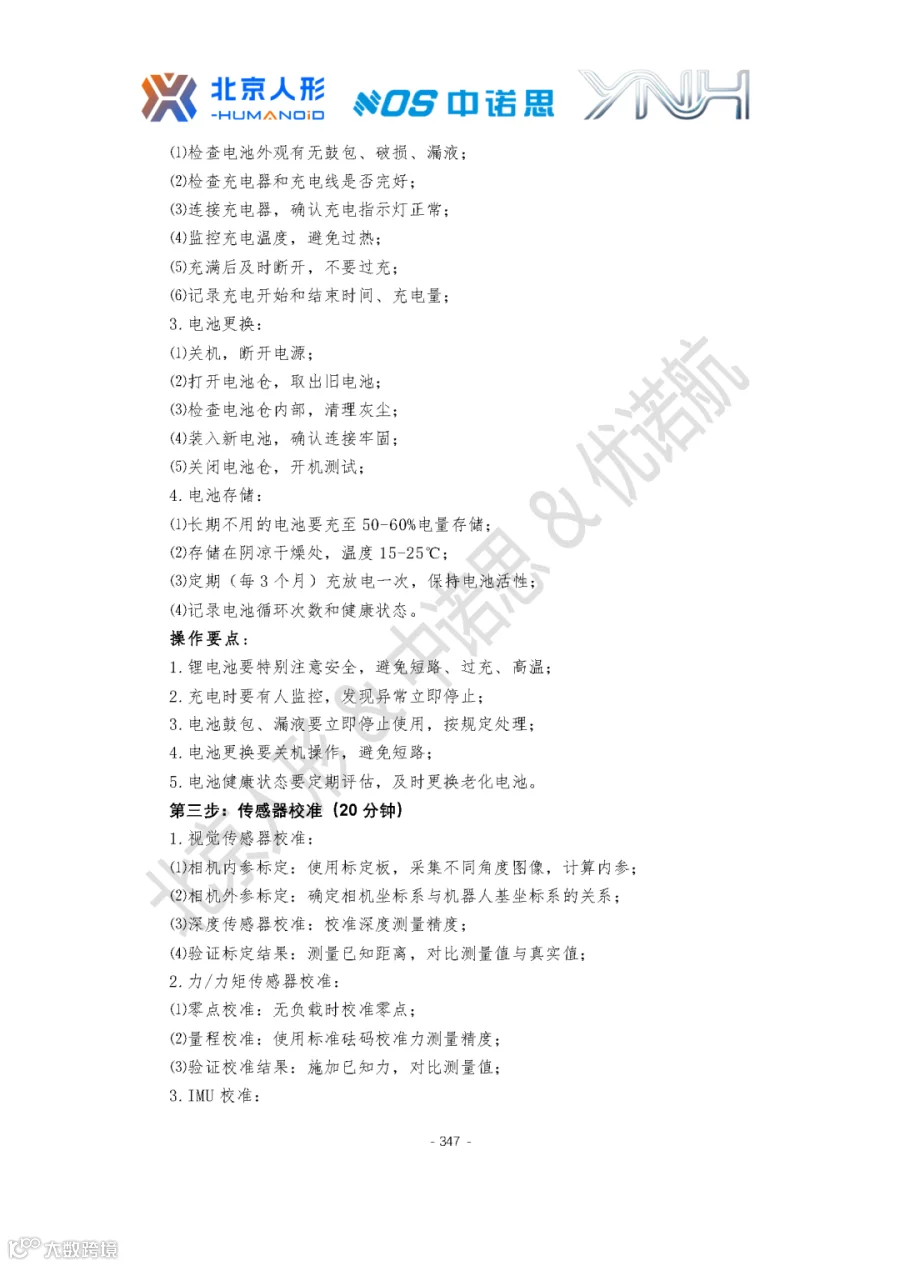
智能运维实训,是本章最具“视角翻转”意义的设计。前九章都是“人形机器人做物流”,而这一节是“人形机器人被运维”——学生第一次从“使用者”转变为“维护者”,从“指挥机器人干活”转变为“照顾机器人健康”。日常检查与清洁、电池管理与充电、传感器校准、关节检查与润滑、软件更新与系统维护,每一项都是人形机器人规模化落地不可或缺的支撑能力。
北京人形智能运维解决方案展示了天轶2.0的运维应用能力:自主巡逻巡检、±0.1mm末端精度、12kg负载、复杂环境适应;
慧思开物平台赋能运维:全局场景感知与动态记忆、与国家电网光明大模型融合、预测性维护。
特别是“与国家电网光明大模型融合”的案例——机器人可自主实现操作票读取、任务理解、复杂环境通行、电控柜检测等精准操作,已在多省打造标杆落地案例——这让人形机器人的运维能力从“设备维护”延伸到“电力系统巡检”,展现了具身智能在特种运维场景中的巨大潜力。
常见故障排查练习,是智能运维实训的“实战环节”。无法开机、关节不运动、运动异常、视觉识别不准、力控异常、通信中断、电池故障、系统崩溃——八大类故障覆盖了人形机器人最常见的软硬件问题。故障排查遵循“先软件后硬件、先简单后复杂、断电操作、防静电”的原则,学生需要记录故障现象、查看错误代码和日志、分析可能原因、使用工具检测、逐步排除定位故障、制定维修方案、进行维修、功能测试、填写维修记录。这种“诊断—排除—修复—验证—记录”的完整闭环,不仅训练学生的技术能力,更培养他们的逻辑思维、安全意识和严谨态度。故障知识库的积累,则让人形机器人的运维从“经验驱动”走向“数据驱动”,从“被动维修”走向“预测性维护”。
机器人fleet管理与优化实训,是本章最具“系统思维”高度的设计。当人形机器人从单台作业走向多台协同,fleet管理系统就成为整个机器人集群的“大脑”。系统配置、任务调度与分配、路径规划与冲突避免、充电管理与维护调度、数据分析与性能优化,五大步骤构成完整的fleet管理闭环。
任务分配要考虑机器人位置、电量、能力、负载,避免分配不均;
路径规划要考虑距离、时间、拥堵、障碍物;
冲突检测要识别路径交叉、资源竞争、死锁;
冲突避免要运用优先级方法、时间窗方法、交通规则方法、路径重复规划方法;
死锁恢复要指定机器人退让、重新规划路径;
充电管理要平衡充电和作业,减少充电对作业效率的影响;
维护调度要在机器人空闲时进行,减少对作业的影响;
预测性维护要积累数据和模型;
数据分析要全面准确,挖掘根本原因;
优化建议要具体可行,有数据支撑;
优化效果要跟踪验证,形成闭环。
这一实训场景的价值,在于让学生理解:人形机器人的规模化应用,不是“买更多机器人”那么简单,而是需要一套完整的调度、监控、维护、优化体系,需要从“单机操作”走向“集群智能”。
“机器人即服务”(RaaS)模式运营,是本章最具“商业思维”特色的内容。
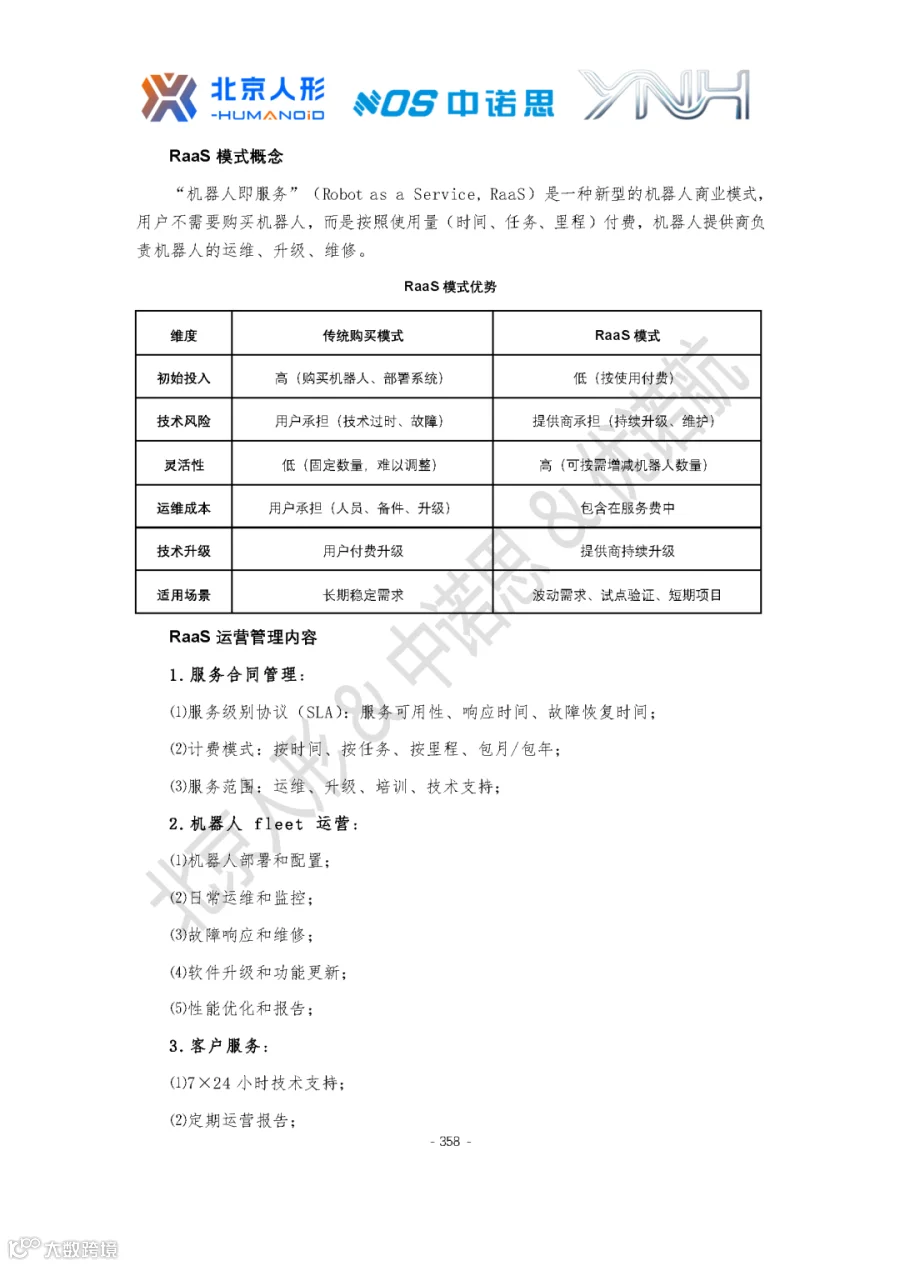
RaaS是一种新型的机器人商业模式,用户不需要购买机器人,而是按照使用量(时间、任务、里程)付费,机器人提供商负责机器人的运维、升级、维修。RaaS模式与传统购买模式相比,初始投入低、技术风险由提供商承担、灵活性高、运维成本包含在服务费中、技术升级持续进行,适用于波动需求、试点验证、短期项目。
RaaS运营管理包括服务合同管理(SLA、计费模式、服务范围)、机器人fleet运营(部署配置、日常运维、故障响应、软件升级、性能优化)、客户服务(7×24小时技术支持、定期运营报告、客户培训、需求响应)、商业模式优化(定价策略、成本控制、客户留存、服务产品化)。
RaaS模式下的运维特点是响应速度要求高、预防性维护重要、远程运维为主、标准化运维流程、数据驱动优化。
这一内容把学生的视野从“技术操作”提升到“商业模式”,让他们理解人形机器人的规模化落地不仅需要技术成熟,更需要商业模式的创新——从“卖设备”到“卖服务”,从“一次性交易”到“长期服务关系”,从“产品思维”到“运营思维”。
本章继续贯彻“中—高—本”一体化分层设计。
中职层次以操作技能为核心,要求学生能描述流程、在指导下操作配送机器人完成简单配送任务、进行机器人状态检查和简单维护、遵守安全规范;
高职层次以系统运营与技术应用为重心,要求学生能独立操作配送机器人完成末端配送任务、进行配送任务规划和路线优化、进行配送机器人的配置调试和故障诊断、进行配送效率分析和优化、独立完成人形机器人日常运维和定期保养、诊断和处理常见故障、进行fleet管理系统操作和多机器人管理;
职业本科层次以系统设计与创新应用为标高,要求学生能进行末端配送系统规划和设计、建立配送路径优化模型和算法、进行多机器人协同配送系统开发、进行fleet管理系统规划和设计、建立多机器人调度优化模型和算法、进行机器人fleet管理系统开发和集成、进行预测性维护模型和算法、进行智能运维技术创新和应用。
三个层次纵向贯通、横向分层,既尊重认知规律与培养定位,又为构建完整职业教育人才成长通道提供了可操作的实践路径。
对教师而言,末端配送场景的实训条件相对灵活,可以利用校园、社区、楼宇等真实环境,也可以借助虚拟仿真和模拟设备。
对学生而言,当他们亲手操作人形机器人通过门禁、乘坐电梯、敲响客户家门、完成包裹交付、处理客户不在的异常、排查机器人故障、调度多机器人协同配送,他们真正学到的不是某个按钮的操作,而是对“服务”二字的深刻理解:服务的本质不是完成任务,而是创造体验;不是交付货物,而是建立信任。
对企业而言,我们期望本章能成为参与产教融合、校企合作、创新应用联合体建设的“操作手册”。
我们衷心希望教师从知识传授者转变为项目引导者,学生从被动接受者转变为主动实践者,企业从设备提供者转变为协同育人者。
当然,人形机器人与具身智能技术仍在快速演进,末端配送与智能运维场景同样也在不断拓展深化。本章作为征求意见稿的一部分,难免存在疏漏与不足。编写组将建立动态修订机制,根据技术发展、教学反馈与产业实践持续优化完善,确保本章始终保持先进性、实用性和引领性。
总之,末端配送与智能运维,是人形机器人从“工业设备”走向“社会成员”的分水岭。在工厂里,机器人面对的是标准化的零件和流程;在仓库里,机器人面对的是结构化的货架和订单;而在末端配送中,机器人面对的是活生生的人、复杂多变的环境、不可预测的异常和敏感细腻的情感。它要学会等待、学会沟通、学会道歉、学会求助;它要理解“客户不在”不是故障而是常态,理解“客户拒收”不是失败而是反馈,理解“天气恶劣”不是借口而是约束。同时,它还要学会“照顾自己”——电池要充电、关节要润滑、传感器要校准、软件要更新、故障要排查。一个能够被信任的人形配送机器人,不仅是一个能完成配送任务的机器人,更是一个能被维护、被管理、被优化、被持续服务的机器人。