


凌晨四点,城市最安静的时候。
一台白色的小车贴着路边慢慢走,车底的刷盘高速旋转,把落叶、纸屑、烟头卷进肚子里。遇到早起的行人,它会自己减速、绕开;到了路口,它会停下来"看一眼",再决定走不走。
没有驾驶室,没有司机,也没有围观的人——在这个城市,它已经上班好几年了。
这样的画面,此刻正在全球50多个城市的凌晨重复上演。加起来,是一支超过万台的机器人车队。
它们的名字叫酷哇,COOWA。
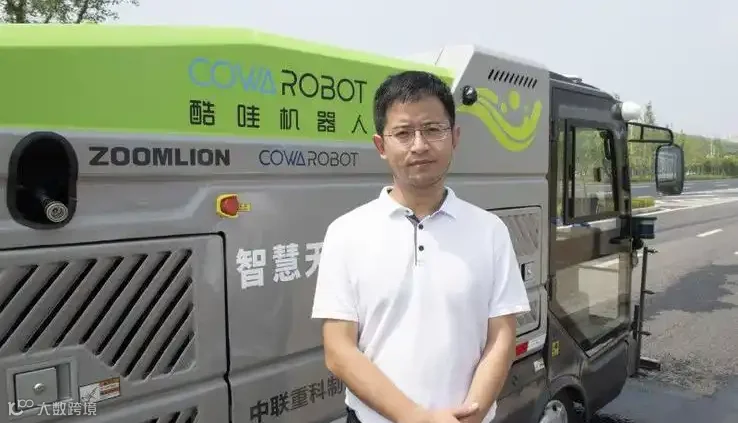
而它们的老板,是一位曾在日本研究蛇形机器人的上海交大博士。
2015年,何弢(tāo)在上海创立酷哇科技。
他的履历很"学术":上海交大电子信息专业毕业,赴日本东京工业大学师从世界著名机器人专家广濑茂男——那位造过蛇形机器人、管道检测机器人的老先生。2012年回国,他在上海交大任教。
但他没按部就班走下去。创业第一年,酷哇做的是一款能跟着人跑的智能行李箱——听起来很酷,用户不买账,产品下架。后来又把自主移动技术装上商超购物车,也没成。
2017到2018年,团队把安防、物流、港口、室内送餐、开放道路试了个遍,终于在2018年想明白一件事:
技术再炫,不如先找到一个必须有人干的活。
于是他们扎进了城市——环卫、出行、物业。这些场景"脏、累、重复、招不到人",付费方明确(政府、物业、园区),而且每个城市跑通一遍,就能复制到下一个城市。
具身智能这两年很热,热到几乎每家公司都在展示"人形机器人走路"。
酷哇的选择有点反潮流:形态不重要,能不能干活才重要。
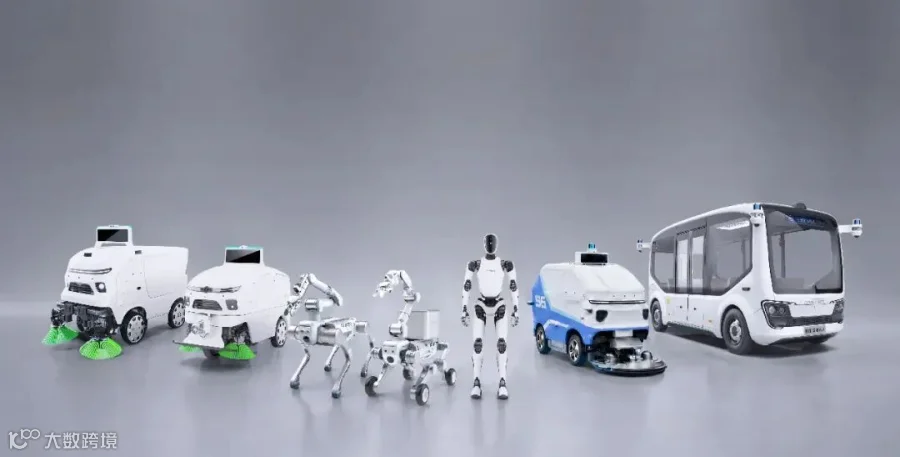
它提出了一个词——"泛人形"。意思是:机器人不一定要长得像人,轮式、四足、轮足、人形,形态服务于功能。真正重要的是,它是否有通用的"脑子",能不能解决真实的生产力问题。
这个"脑子",就是酷哇自研的 CooWAM 系列世界模型。
2026年7月,在WAIC 2026的论坛上,CTO廖文龙抛出了一个行业少见的说法:
"机器人真正需要的世界模型,并不是单一的物理世界模型,而是物理世界模型与人类社会世界模型的统一。"
基于这个判断,酷哇做出了行业首个双层智能体世界模型架构:
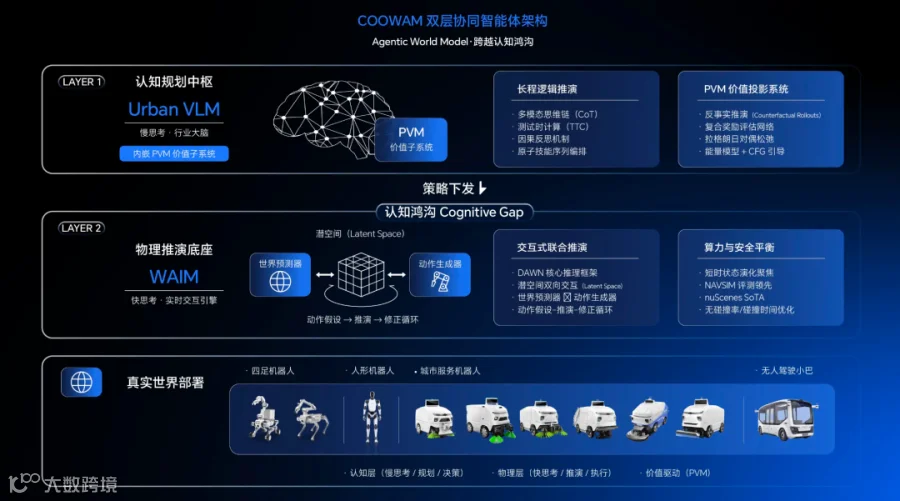
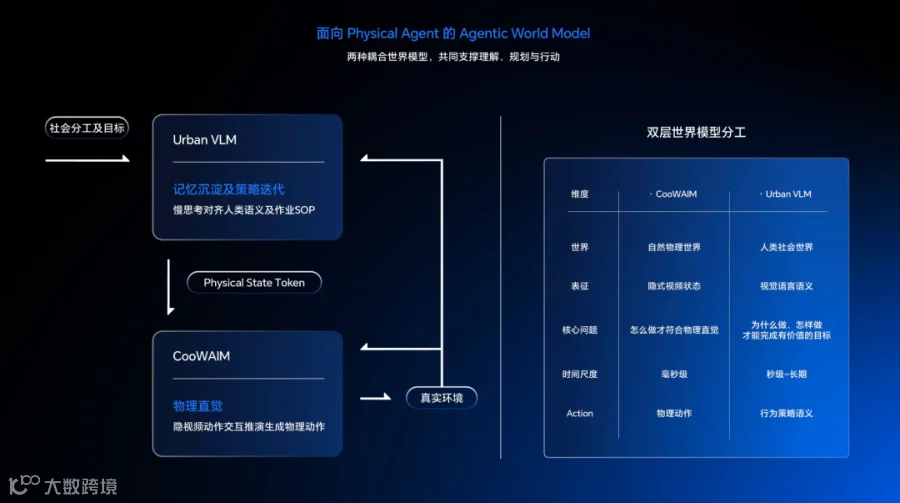
两者之间还嵌了一个很"生意人"的模块——PVM(生产力价值模块),用"物理安全红线 + 生产力密度 + 行业SOP"三层网络给每个动作打分。
翻译成人话:别的机器人在算"能不能走",酷哇的机器人在算"该不该做、划不划算"。
支撑这套大脑的,是一个50PB的真实物理数据金字塔:万台真机在全球城市里天天跑,每天采集400TB场景数据,从中挖掘出超100万个极端长尾场景;自建超算中心算力累计达4000 Pflops,模型迭代周期被压缩到单周。
跑得越多,数据越多;数据越多,模型越聪明;模型越聪明,越能干更多的活——这个飞轮,是酷哇最硬的壁垒。
而商业上,它做了一件更大胆的事:首创RaaS(Result as a Service,按结果付费)模式。
不卖设备卖结果:客户不为"一台车"买单,只为"一条街被扫干净"买单。运营超过一年的项目,降本增效普遍在20%以上;单台无人环卫机器人可替代约5名环卫工人,整套方案把综合运营成本压降约30%。
把自己的收入和客户省下的钱绑在一起——这与其说是商业模式,不如说是一种诚意营销。
长沙天心区,把"无人环卫"从实验室开进真街道

2020年7月,酷哇在长沙市天心区落地全国首个市场化开放式智慧环卫项目。注意关键词:市场化、开放式、真实街区。这意味着机器人要在有行人、有车辆、有突发状况的社会道路里干活,而不是在封闭园区里表演。
新余模式——一个中西部城市的"机器人产业落地"
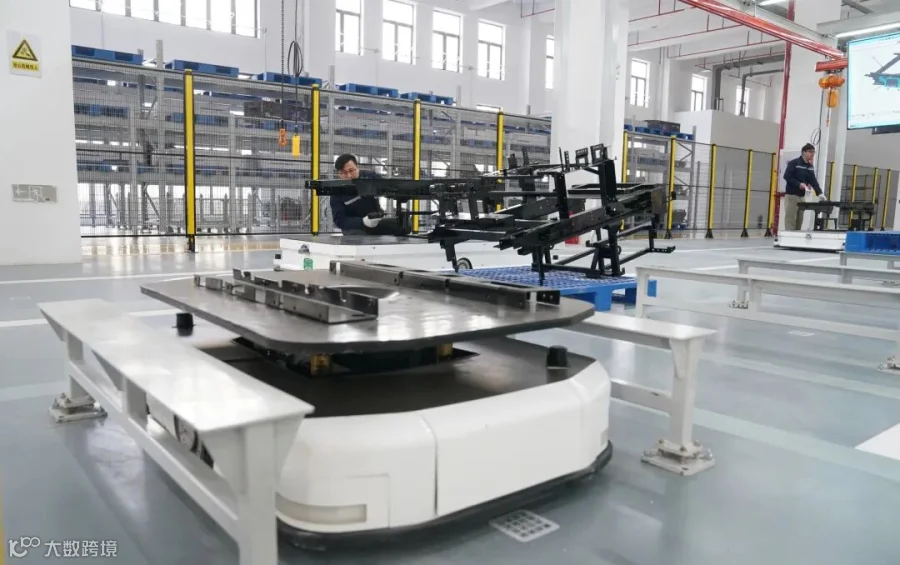
2023年,酷哇落户江西新余高铁新区,很快在当地部署了1至18吨级全系列智能环卫作业车辆,覆盖人行道、辅道、主干道。在全市490万平方米作业区域内,"车辆地面作业、云端智能管控"的模式稳定运行。
让机器人当"调酒师"——WAIC上的反差演示
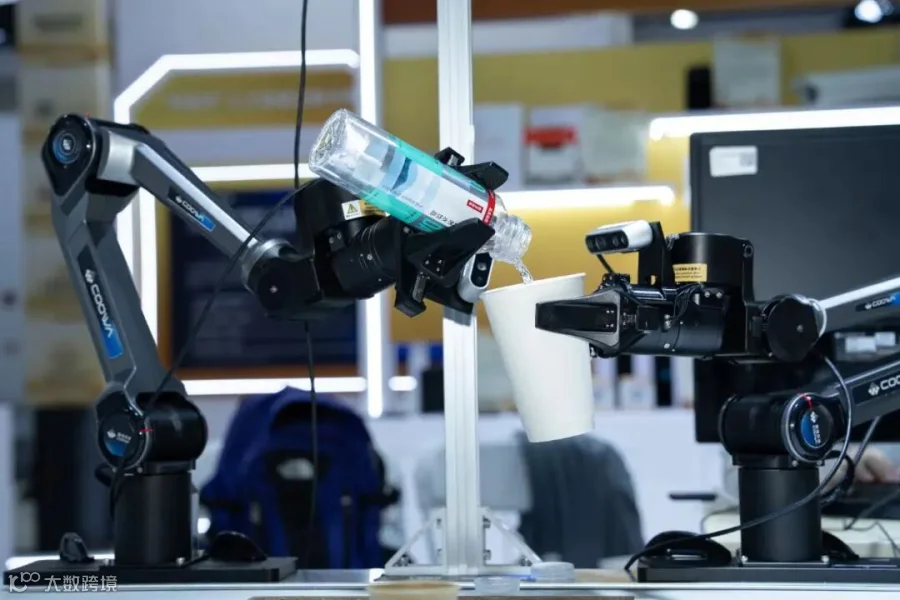
2026年7月的WAIC 2026,酷哇展台前围满了人。但它展示的不是扫地,而是一杯"夏日特调":
由CooWAM世界模型驱动的机械臂,切西瓜、榨汁、拧瓶盖、加柠檬片、倒苏打水,全程自主完成。光照在变、杯子位置在变,它得实时预测、实时修正。
同一展台上,首款重载型四足机器人X0完成线下首秀:68kg载重、能爬楼梯上斜坡钻碎石路,模块化上装可快速切换环卫、配送、巡检任务。
赛场上把冠军包圆

2025年11月,国际人工智能环卫机器人大赛上,酷哇包揽全部专项赛道及创新赛事冠军,蝉联赛事"大满贯",央视专访、人民网报道跟进。同年10月,它带着全系列智慧环卫产品亮相北京亦庄世界智能网联汽车大会,拿下央视新闻重点报道与新华网独家探馆。
2026年8月,酷哇科技在技术端迎来里程碑式突破。
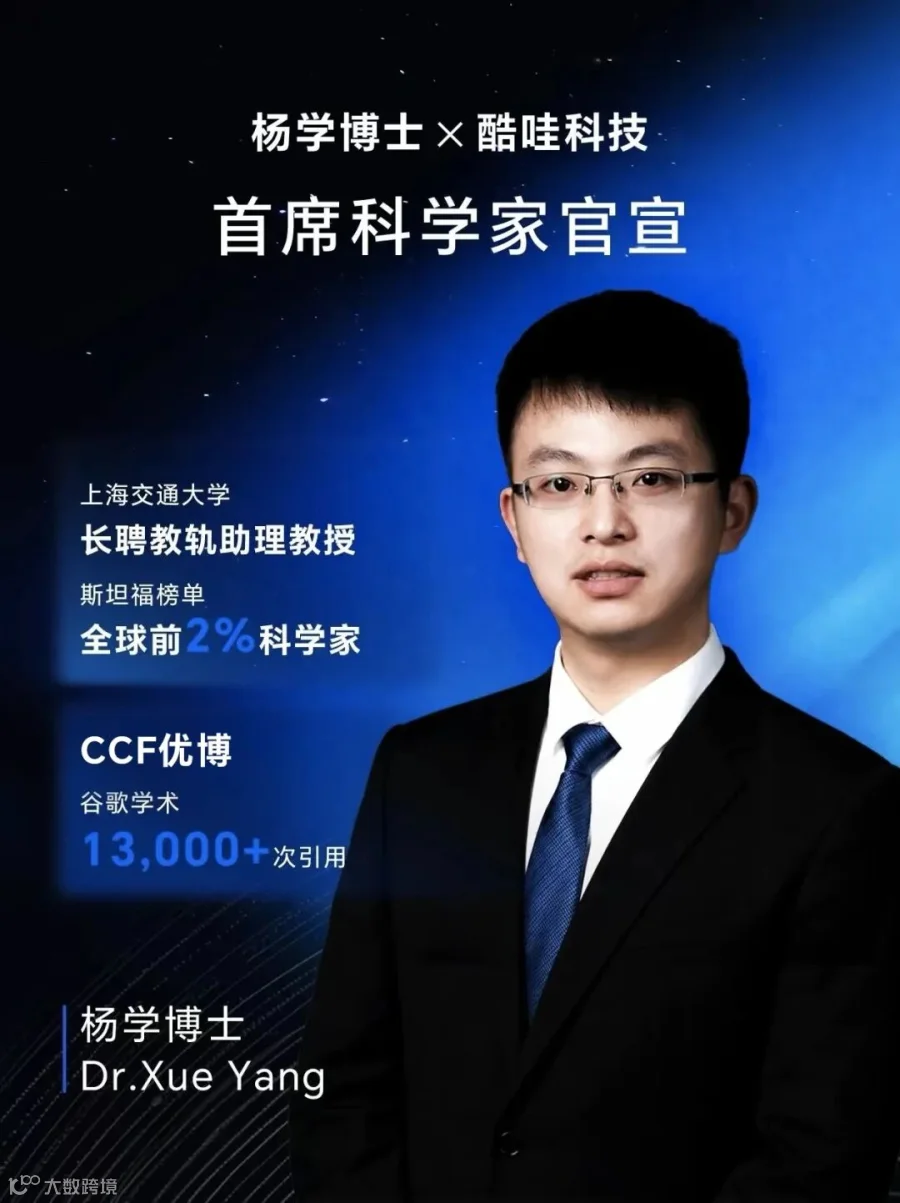
杨学教授出任首席科学家:上海交通大学杨学教授正式加入酷哇科技,出任首席科学家。杨学教授长期深耕自动驾驶与具身智能领域,入选全球前2%顶尖科学家榜单。他将牵头酷哇通用具身大模型COOWAM的研发,推动万台级真实城市运行数据与前沿学术研究的深度结合。
上海交大-酷哇科技通用具身智能联合实验室正式成立:双方将围绕具身智能与世界模型开展持续研究,并探索科研成果转化与人才培养,推动技术从前沿研究走向工程化验证。这是酷哇从城市服务场景向通用具身智能加速迈进的关键一步。
CooWAIM 2.0世界模型发布 :采用DAWN架构,核心思路是将繁杂的视觉特征压缩成16个核心语义Token,推理延迟压至331.3毫秒。该模型历史性地解决了复杂开放环境下的长尾问题,实现了城市场景机器人跨场景、低成本及快速规模化的部署能力。
与辉羲智能达成战略合作 :双方将基于光至R1芯片与酷哇自研的COOWAM模型,打造国产“世界模型+端侧算力”新标杆。
全球布局:在准入标准严苛的新加坡与阿布扎比,酷哇的商用机器人车队已实现常态化运营。公司已与浦发集团、北控集团、亦庄控股等大型企业达成深度合作。
王牌产品矩阵:一个大脑,四种身体
酷哇把硬件分成三大平台——Aether(以太)四足、Glide(驰航)轮式、Nexus(星枢)人形,再由统一的CooWAM世界模型驱动,实现"一脑多态"。
城市作业机器人(营收主力)

X1 独角兽系列:1吨级三轮线控底盘,主打狭窄空间灵活通行,适合人行道、背街小巷;
无人驾驶小巴 CoowaBus(技术基本盘)
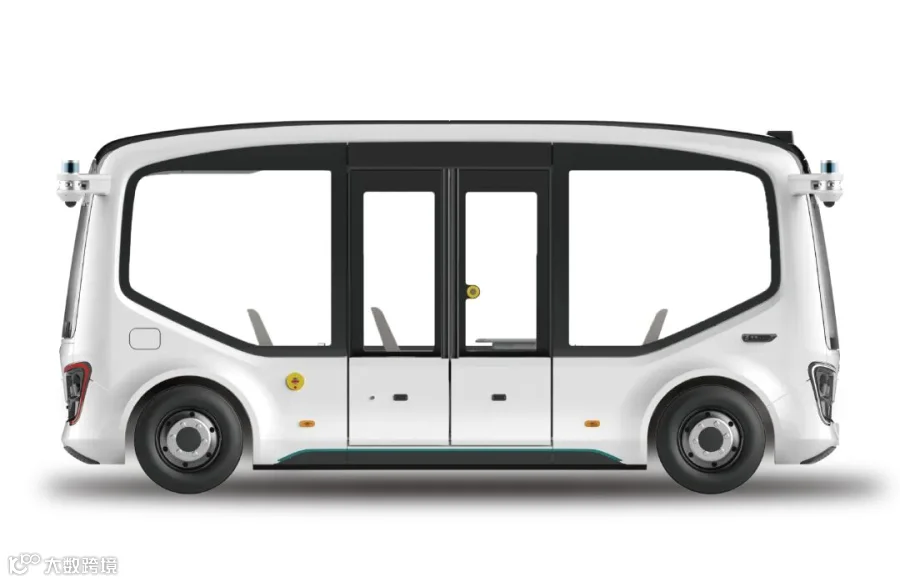
L4级自动驾驶小巴,基于8吨级"Glide驰航"线控底盘,配线控制动冗余。能理解人车混行、路口汇流,自主完成行驶、避障与站点停靠,支持固定线路巡航与按需响应,服务城市微循环、园区、景区接驳。累计安全运营里程超500万公里。
四足机器人(零售配送与城市运维)

C0 社区配送机器狗:基于Aether中型四足平台,搭载七自由度机械臂,能送包裹,还会按电梯按键;
X0 城市运维机器人:基于Aether重载四足平台,载重68kg,全地形自适应,模块化上装可切换环卫、配送、巡检任务,2026年已在WAIC完成线下首秀并进入真机部署。
智慧物业机器人
R0 轮腿机器人与D0 四足机器人组成搭档,覆盖室内到室外,用于楼宇配送、安防巡检、清洁搬运;
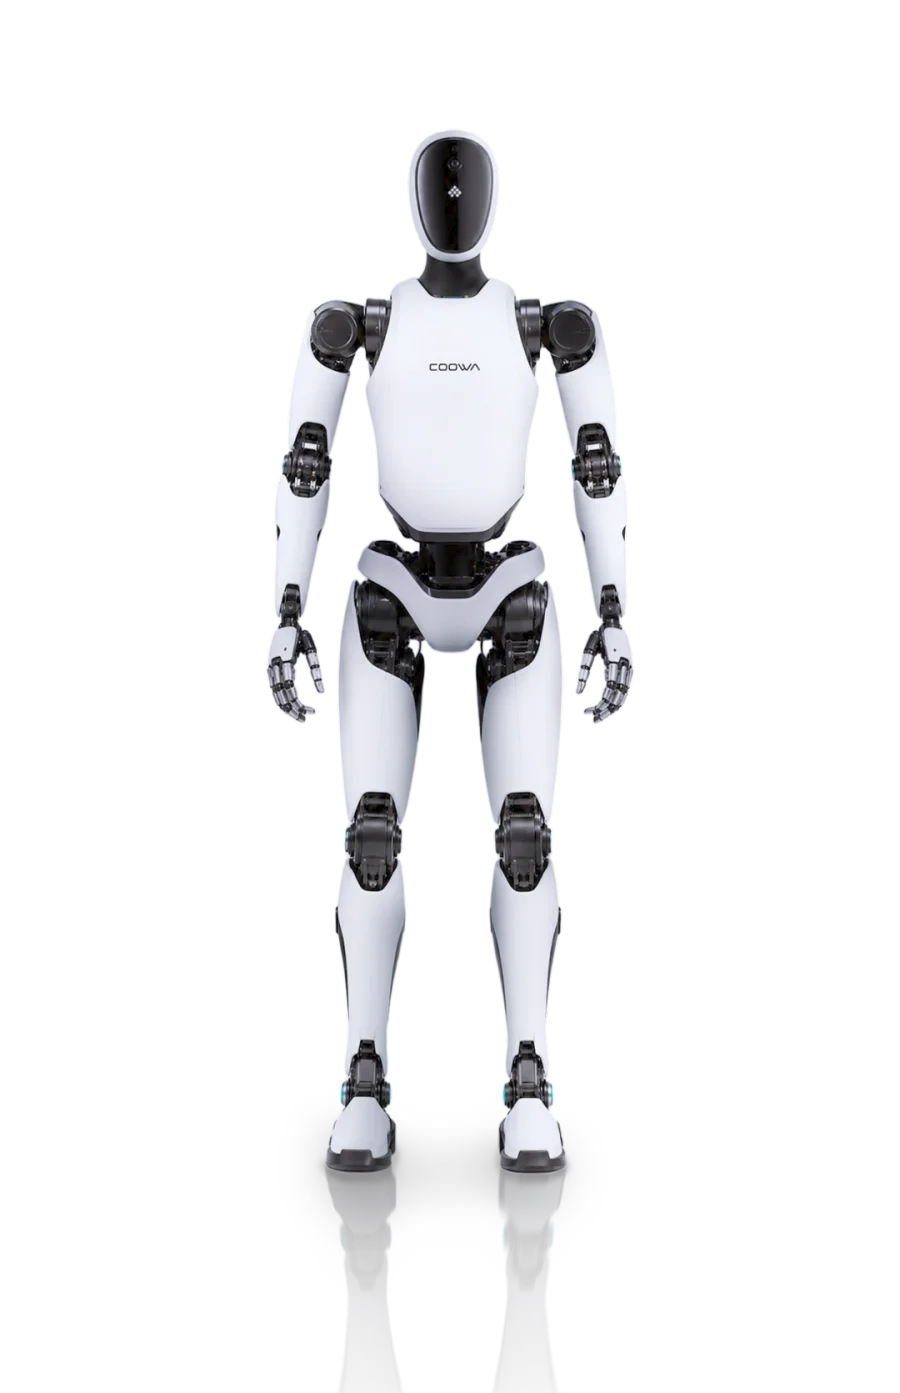
N1 人形机器人:基于Nexus星枢平台,全尺寸双臂设计,身高约1.75米,单臂最大负载30千克、双臂最大负载50千克,具备自平衡与倒地起身能力,搭载双电池系统支持不断电换电,面向园区服务、工业物料流转、公共设施巡检等场景。
何弢说:“头部企业之所以发展速度会越来越快,本质是数据驱动技术发展的速度在不断加快。”
当酷哇的“独角兽”在浦东金桥的清晨驶过,当“麒麟”在襄阳古城的石板路上作业,当CooBus在深圳街头接送乘客——这些“不够炫酷”的机器人,正在用每天数百万公里的真实运行,跑出中国城市具身智能最扎实的一条落地路径。
本文素材来源互联网,如有侵权请联系删除
END

