



无人机行业已告别野蛮生长,从消费级红海转向工业级存量竞争。面对赛道放缓与技术壁垒趋同,众多从业者正寻求向具身智能领域迁移。四足机器人凭借与无人机共享的电机控制、状态估计及自主导航等核心技术,成为技术转型的最优解。其突破空中局限,广泛适用于巡检、救援等线下场景,商业化潜力巨大。
然而,许多从业者在转型中面临瓶颈:虽熟悉基础控制与仿真,却缺乏对四足机器人动力学本质的理解,难以掌握强化学习落地及虚实迁移(Sim-to-Real)的关键技术。
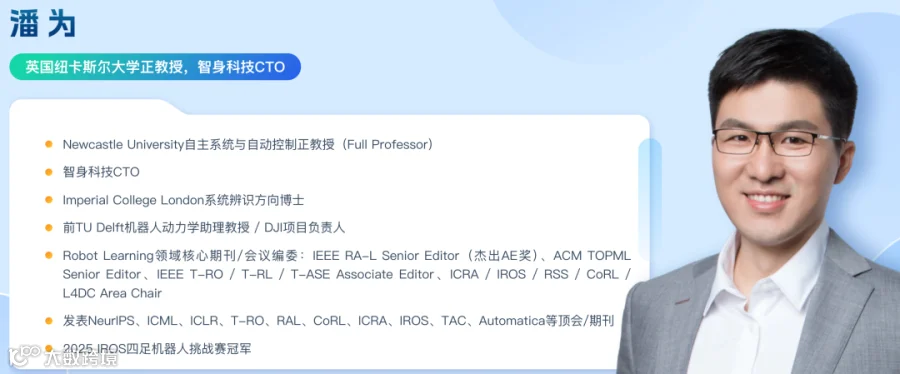
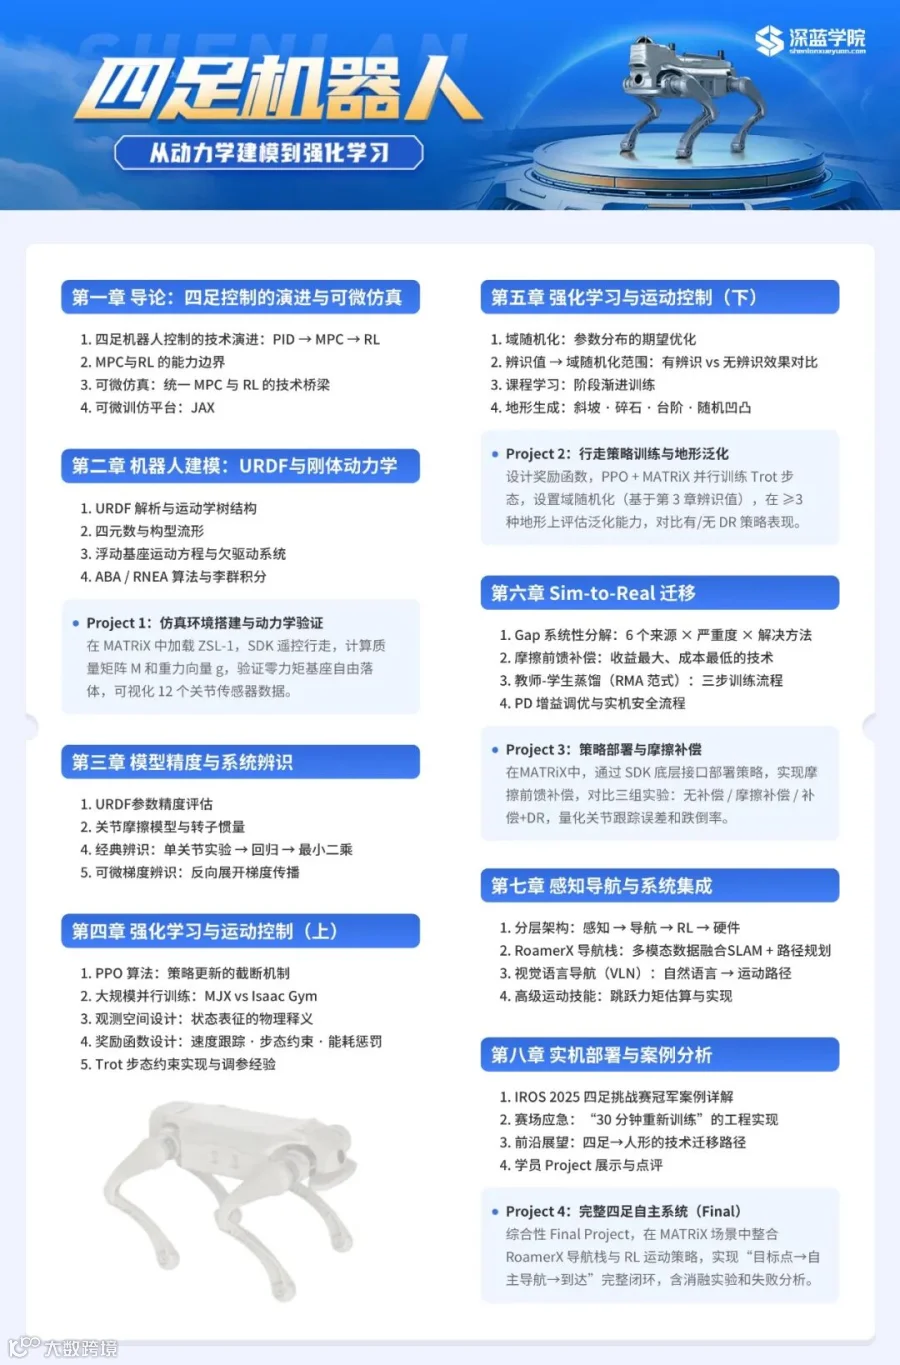
针对这一痛点,深蓝学院联合英国纽卡斯尔大学正教授、智身科技 CTO 潘为,打造《四足机器人:从动力学建模到强化学习》课程。课程以动力学建模为基石,强化学习部署为目标,依托 MATRiX 可微仿真平台,完整拆解 URDF 解析、浮动基座动力学、系统辨识、PPO 策略训练、域随机化及实机部署全流程。结合 IROS 四足挑战赛冠军实战经验,透彻讲解从仿真到实机、从平地到越障的完整闭环。
课程定位:拒绝无效教学,聚焦企业实战
市面上多数课程存在“重理论轻落地”或“只教代码不讲原理”的弊端。本课程精准规避学习误区,明确教学边界,仅讲授企业亟需的实战核心内容:

顶配讲师阵容
课程大纲
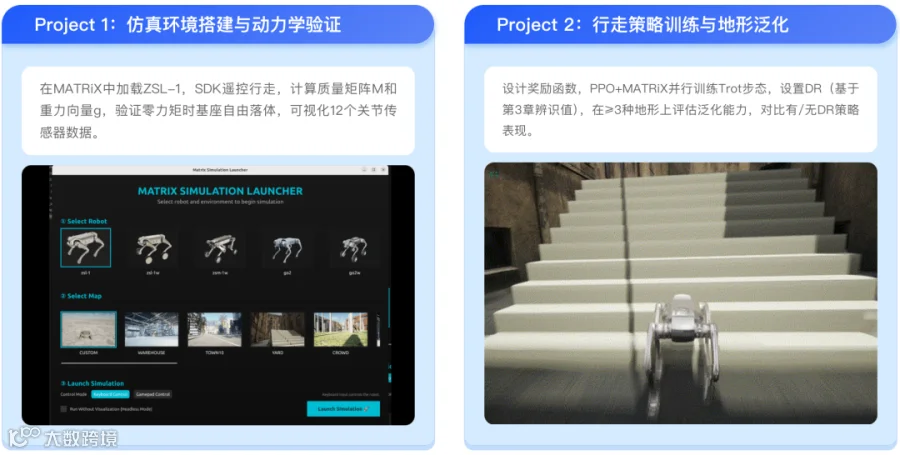
实践项目展示
Project:完整自主系统(Final)

课程收获
- 精通任意四足机器人 URDF 解析,深刻理解动力学参数物理含义;
- 掌握利用 MATRiX 可微仿真进行系统辨识(梯度下降拟合物理参数);
- 具备使用 MATRiX GPU 并行训练 RL Locomotion 策略能力(不依赖 Isaac Gym);
- 能够独立设计奖励函数并调试域随机化(Domain Randomization)参数;
- 实现策略实机部署(或高保真仿真),有效解决 Sim-to-Real 难题;
- 独立搭建“辨识→训练→验证→部署”的全流程 Pipeline。
结语
赛道红利稍纵即逝,单纯的理论内卷已过时。具备落地能力、能产出成果并解决实际问题的实战技能,才是构建核心竞争力的关键。跳出无效学习陷阱,掌握四足机器人 RL 控制全栈能力,即刻抢占具身智能高薪赛道名额。