

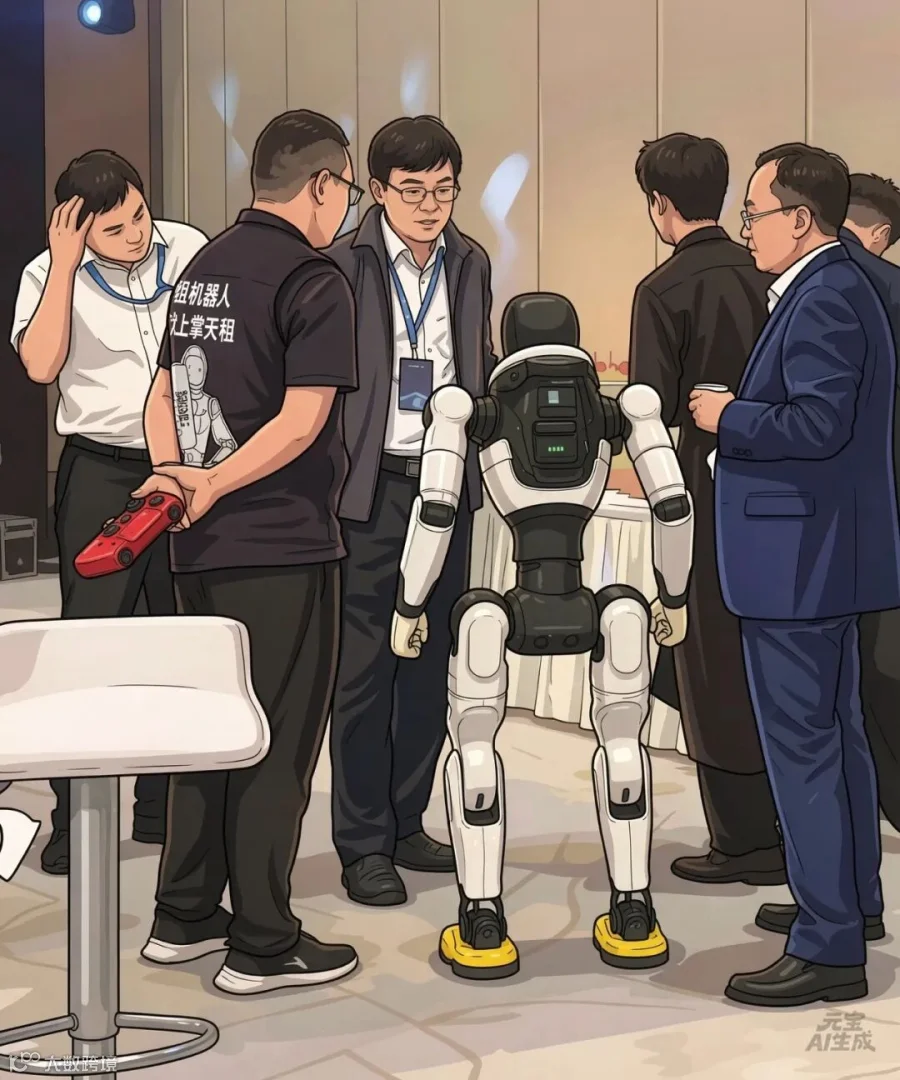
一张人形机器人展示现场的照片引发了一个值得思考的问题:
为什么一个看起来高度智能的人形机器人,旁边还需要有人拿着遥控器操作?
如果机器人已经拥有人工智能、视觉感知和自主运动能力,为什么不能自己完成任务?
答案其实揭示了当前人形机器人发展的真实阶段:机器人正在从“机器”走向“智能体”,但距离完全自主仍有很长距离。
一、遥控器并不意味着机器人“没有AI”
很多人看到机器人配备遥控器,会产生一种疑问:
“这是不是只是一个遥控玩具?”
实际上,两者有本质区别。
现代人形机器人通常具备:
-
摄像头和视觉识别系统; -
运动控制算法; -
环境感知能力; -
人工智能模型; -
自主规划能力。
但是,人形机器人的复杂程度远远超过传统工业机器人。
工业机器人通常在固定环境中工作:
机械臂的位置固定;
零件的位置固定;
动作流程固定。
而人形机器人面对的是开放世界:
地面可能不平;
物体位置不断变化;
人与环境不断互动。
机器人不仅要“看见”,还要理解;
不仅要移动,还要保持平衡;
不仅要抓取,还要控制力度。
例如,让机器人拿起一个玻璃杯,看似简单,但背后需要解决:
-
杯子在哪里? -
杯子的材质是什么? -
手应该从哪个角度接近? -
力度多大不会捏碎? -
身体如何保持平衡?
这些问题对于人类来说几乎是本能,对于机器人却是复杂计算。
二、遥控器实际上是机器人发展的“训练工具”
当前很多人形机器人采用一种方式:
人类操作 → 机器人学习 → AI自主完成
也就是说,遥控器不仅是控制工具,也是数据采集工具。
人类可以通过遥控器告诉机器人:
“这个动作应该这样完成。”
机器人记录:
-
关节运动轨迹; -
手臂姿态; -
力量变化; -
视觉环境。
大量这样的操作数据积累后,人工智能模型才能逐渐学习:
如何走路;
如何搬东西;
如何操作工具;
如何适应复杂环境。
这和训练自动驾驶类似。
早期自动驾驶系统需要大量人工驾驶数据,机器人同样需要大量“身体经验”。
三、展示现场使用遥控,是为了保证成功率
机器人发布会、展览会、客户展示,与实验室环境不同。
展示失败的成本很高。
如果机器人突然:
-
失去平衡摔倒; -
抓取失败; -
动作异常; -
无法完成演示;
会直接影响公众和投资者判断。
因此,很多展示采用:
AI自主运行 + 人工随时接管
这种模式。
类似:
飞机拥有自动驾驶系统,但仍然需要飞行员;
汽车拥有自动辅助驾驶,但仍需要驾驶员监管。
未来机器人也可能长期采用类似模式。
四、真正的智能机器人,关键不是“会动”,而是“自主决策”
目前很多机器人展示容易让公众产生误解:
看到机器人行走、挥手、跳舞,就认为它已经接近人类。
但动作能力和智能能力是两个不同层面。
机器人会走路,不代表它理解世界。
机器人会抓取,不代表它知道为什么抓。
真正高级的人形机器人需要具备:
1. 环境理解能力
知道自己在哪里,周围有什么。
2. 任务规划能力
知道目标是什么,以及如何完成。
3. 常识推理能力
知道哪些行为合理,哪些行为危险。
4. 自我纠错能力
失败后能够调整策略。
目前人工智能在语言和图像领域发展迅速,但机器人的“身体智能”仍处于早期阶段。
五、未来机器人可能不是完全取代人,而是“人机协同”
很多人讨论AI和机器人时,喜欢设想:
机器人最终会不会取代人?
但现实路径可能更加复杂。
未来更可能出现:
人工智能负责思考,机器人负责行动,人类负责监督和决策。
例如:
-
工厂机器人完成重复劳动; -
危险环境机器人代替人进入; -
家庭机器人辅助老人和儿童; -
医疗机器人协助护理。
在这些场景中,遥控和人工监督并不会消失,而会成为安全体系的一部分。
六、判断机器人水平,要看它是否摆脱遥控
评价一个人形机器人,不能只看外观。
真正重要的问题是:
它是在执行人的动作,还是自己理解任务?
两者差距巨大。
第一阶段:
人控制机器人,机器人只是身体延伸。
第二阶段:
人给目标,机器人自主完成部分任务。
第三阶段:
机器人理解环境,自主规划并执行复杂任务。
目前大多数人形机器人仍处于第一阶段向第二阶段过渡。
结语:遥控器不是笑话,而是一面镜子
机器人旁边出现遥控器,并不是人工智能失败的证明。
恰恰相反,它反映了机器人产业正在经历一个真实的发展过程:
从机械自动化,到智能自动化;
从执行命令,到理解任务;
从“机器人的身体”,到“机器人的大脑”。
但同时,我们也应该保持理性:
一台需要遥控辅助的人形机器人,距离真正意义上的“智能机器人”仍有明显距离。
未来几年,人形机器人竞争的核心,不是谁的机器人外形更像人,而是谁能够让机器人真正拥有:
感知世界、理解环境、独立行动的能力。
遥控器,可能是机器人走向自主智能道路上的拐杖;而最终目标,是让机器人学会自己行走。