


背景
本文是翻译文章,内容来自OpenCV邮件列表,因为锐英源软件视觉检测算法用到了OpenCV,基于技术方向的关注,翻译下文章。
本次翻译收获:图片里三维环境轨迹表达,有起点和终点,线和物体如何抽象,用图片表示自己的平台。机器视觉硬件发展迅速,国内同行有压力。货物能够扫描估算,这类算法应用面很广。
中文
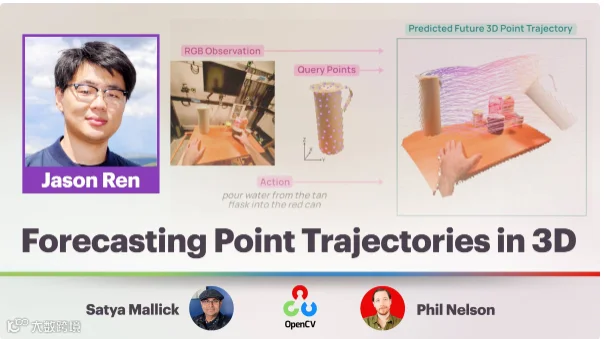
“通过语言指令预测三维空间中的点轨迹”——现场展示开放多模态模型如何超越场景描述,进而预测物体接下来的运动去向。基于Molmo系列已有的指向与追踪能力,MolmoMotion能够接收自然语言指令,并预测点在三维空间中的运动轨迹,从而通过“展示”的方式回答具体在何时何处会发生怎样的运动。现场将包含实时演示、训练数据与方法的详解,以及这一能力为机器人学、视频理解和具身智能体带来的新可能性的讨论。
OpenMV N6 是一款小型、低功耗的微控制器板,可帮助您在现实世界中轻松部署机器视觉应用。您可以使用高级 Python 脚本(基于 MicroPython 操作系统)对 OpenMV N6 进行编程,而无需使用 C/C++。这使得处理机器视觉算法的复杂输出以及操作高级数据结构变得更加简便。同时,您仍然可以通过 Python 完全控制 OpenMV N6 及其 I/O 引脚。您可以轻松触发外部事件来拍摄照片或视频,也可以运行机器视觉算法,从而决定如何控制您的 I/O 引脚。
航空货运目前仍依赖估算——货物在收货时靠目测估算尺寸,集装箱则凭“手感”进行装填。总部位于新加坡的Speedcargo公司创始人Suraj Nair上周做客OpenCV Live,展示了如何利用三维计算机视觉、优化算法和龙门机器人,以实测货物数据取代这种猜测式操作。您将了解到在真实货运站中实现可靠感知需要克服哪些挑战,以及该行业下一步的自动化方向。