

机器人触觉“补位”最后一厘米:从冷门传感器到百亿赛道,一场产业卡位战已经打响
几年前,一位投资人在一场触觉技术路演上,听到帕西尼触觉科技创始人许晋诚的预判:“机器人一旦崛起,触觉一定会成为基础设施。”他当时没有出手,理由很现实——市场规模太小,想象空间不足。让他没料到的是,短短六年后,这家名为帕西尼的公司估值已从不足一亿元冲到了百亿元之上。
这个案例在创投圈流传后,越来越多的产业人士开始换一个角度提问:如果机器人必然走进物理世界,什么能力会从“可选项”变成“必选项”?答案中一定有“触觉”。
2026年,这个判断正在被订单和融资反复验证。
机器人开始“干活”,视觉的盲区藏不住了
过去很长一段时间,机器人的核心竞争力是“看得准”。但在真实的生产线上,仅靠视觉远远不够。抓豆腐会捏碎、拿纸杯会滑落、拧螺丝把握不好力道,这些难题都出在指尖接触物体的那一瞬间。
业内有个精辟的总结:视觉在“最后一厘米”存在三个死穴——遮挡让关键接触区看不见,力的大小和滑移趋势无法从像素中读出,反馈迟滞让失误无法逆转。 这些感知空白,只能由触觉来填补。
正是因此,有创业者放话:没有触觉的灵巧手,只是一个高级夹具。

触觉不是简单的“碰没碰到”,而是一套高密度的物理交互感知。拧螺丝需要旋转力矩,插钥匙需要切向力,判断杯子里水满不满,考验的是对滑动趋势的实时监测。这些维度的信息,决定了机器人能不能像一个熟练工一样“稳、准、轻”。
原来看似遥远的应用,也正在变成现实。比如在轴孔装配任务中,没有触觉时成功率只有百分之十几,引入触觉后直接跃升到80%以上。更关键的是,有些任务靠纯视觉训练到七八成正确率就再也上不去了,而一旦加入触觉数据,精度和稳定性可以立刻提升一个档次。
触觉正在从“选配”变成“标配”
一位从业者回忆,2024年之前,触觉传感器在整个机器人圈子里没什么存在感,同行聚会时大家都不太好意思提。转折从灵巧手对触觉的刚需开始:2025年前后,头部厂商不再纠结“要不要触觉”,而是开始追问“要什么指标、什么精度”。
进入2026年,这种变化已经变成清晰的数据。某触觉企业透露,今年前五个月在手机器人传感器订单,已经超过去年全年相关收入的四倍;配备触觉方案的灵巧手比例,从2025年初的约20%提升到了去年年底的约60%,如今还在上升。
过去触觉只存在于指尖,现在正在向指腹、手掌、手臂乃至全身扩展,甚至有人开始做足底电子皮肤。不止灵巧手厂家在抢触觉方案,做机器人大脑的公司、做数据采集的公司,甚至终端场景方,都在主动把触觉加入到自己的体系里。
产业资本也闻风而动。2026年以来,触觉赛道亿元级别融资成为常态,多家公司估值突破百亿,国家级基金、产业龙头、汽车和家电集团的身影相继出现。触觉已经从创业公司的独角戏,变成整条产业链的集体行动。
技术路线同台竞技,融合才是终局
触觉的共识已经形成,但通往终点的路还没定。目前至少有四条主流技术路线在争夺主导权。
压阻式方案成熟、成本低、易量产,但切向力感知先天不足,且容易受到温漂干扰;
电容式灵敏度高、功耗低、动态响应好,但对噪声和工艺要求苛刻;
磁霍尔式天生具备三维力测量能力,一致性出色,却怕磁干扰、生产难度大;
视触觉是热度最高的方向,它把触觉问题转化为图像计算问题,分辨率潜力惊人,被视作唯一可能全面超越人手感知的技术路线,但当前仍受限于系统复杂度和耐用性。
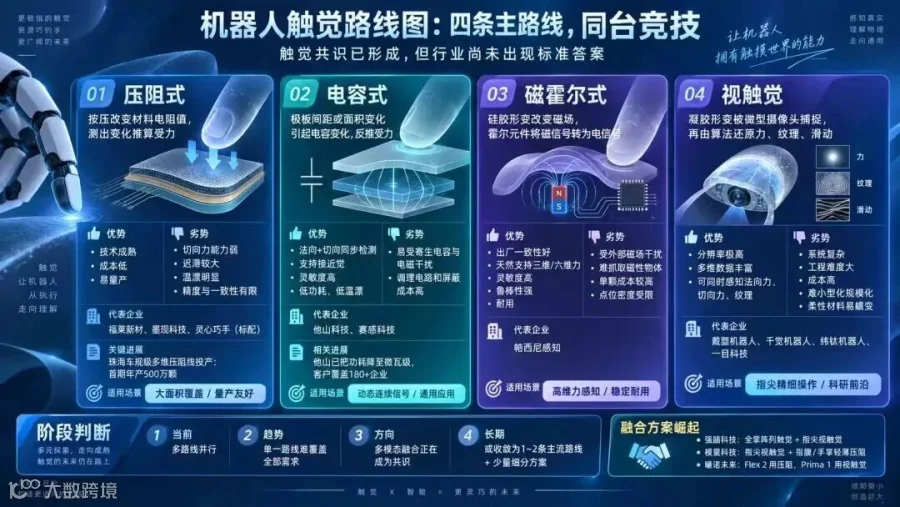
没有一种方案是完美的。从业者普遍认为,未来市场竞争会收敛到一到两条主流路线,但在此之前,多模态融合几乎是必然选择。已经有厂商推出“压阻+电磁”“全掌阵列触觉+指尖视触觉”等复合方案。
真正的竞争不再是卖传感器,而是卖“数据闭环”
有创业者曾感叹:传感器卖出去了,但用户没有真正用起来。硬件的交付只是开始,真正卡住行业脖子的,是触觉数据的采集、清洗、标注和训练。
今年,头部厂商几乎都在讲同一个故事:构建从物理接触、数据采集到模型训练和场景验证的完整闭环。
这个闭环至少包含三层。
第一层是感知入口,要适配灵巧手、二指夹爪、数据手套等各种形态;
第二层是数据能力,触觉数据的频率远高于视觉,处理链条复杂得多,这也是目前最短的板;
第三层是模型与场景,触觉要有自己的时序编码和训练范式,才能真正提升机器人操作的成功率。
围绕这套框架,行业呈现明显的“全栈化”趋势。有的公司按“硬件—数据—部署”构造产品矩阵,有的公司以“芯片+传感器+数据+算法”的方式复制英伟达模式,甚至用数据工厂规划年产百亿级触觉数据。但全栈不等于通吃,不少企业明确表示不做本体、不做灵巧手,而是守住数据闭环的关键位置。
三个痛点未解,行业还处在“三四十分”阶段
尽管热度空前,从业者给触觉行业的成熟度打分也只有三十到七十分。距离理想状态还有很远的距离。
目前最突出的三个痛点:
1、一致性,传感器在重复测量时会不会漂移,不同批次的产品是否稳定,直接决定数据能不能用于模型训练;
2、耐久性,有的传感器标称千万次寿命,实际用了几百万次就可能失准;
3、算法融合,触觉和视觉、动作控制如何配合,至今没有一套成熟的方法论。
成本也还没有打到“理想线”。虽然已有企业把触觉方案从数千元压到数百元,但多数人认为,全触觉灵巧手最终要降到万元以内,传感器要控制在数百元,才能真正规模化铺开。
工业场景最先跑通,2027年或成爆发拐点
在所有应用场景里,工业因为流程标准化、价值量高、回报清晰,成为触觉最先落地的领域。
一个典型例子是智能剥虾。传统自动化设备很难适应每只虾的大小差异和软硬变化,人工剥虾旺季成本超过八千万元。给机械臂末端加装触觉传感器后,系统可以针对每只虾计算专属参数,实现自适应抓取和虾头分离,保留完整虾黄,成功率高达95%。带虾黄的“特等虾尾”市场价格约为普通产品的2.5倍,升级品质为产线带来的溢价十分可观。
另一个方向是存量工业机械臂的智能化改造。全球在运行的机械臂保有量超过千万台,每年新增数百万台。以汽车电池包插拔场景为例,过去三四十年工业自动化始终无法突破,核心就在于机器人感知不到“咔哒”一声的手感。引入触觉反馈后,操作时间从最初的100秒优化到15秒,效率反超人工,等于把老师傅的手艺数字化了。
从业者普遍判断,2027年到2028年将成为触觉赛道规模化爆发的重要拐点。随着机器人真正进入场景,触觉数据会持续反哺模型训练,形成“场景—数据—模型”的正向循环。到那时,触觉才真正意义上从一颗传感器,长成机器人产业不可替代的“基建”。



关注抖音【靓哥聊创业】
抖音号|54707203975
保存二维码打开抖音扫一扫
