


巡安一号X1是北京欧倍尔推出的多功能智能巡检机器人,集高清摄像、环境感知、自主导航、远程管控于一体。它配备了一套全功能后台管理系统,而地图管理正是这套系统的基础模块——没有地图,机器人寸步难行;有了地图,巡检才真正走向自主化。
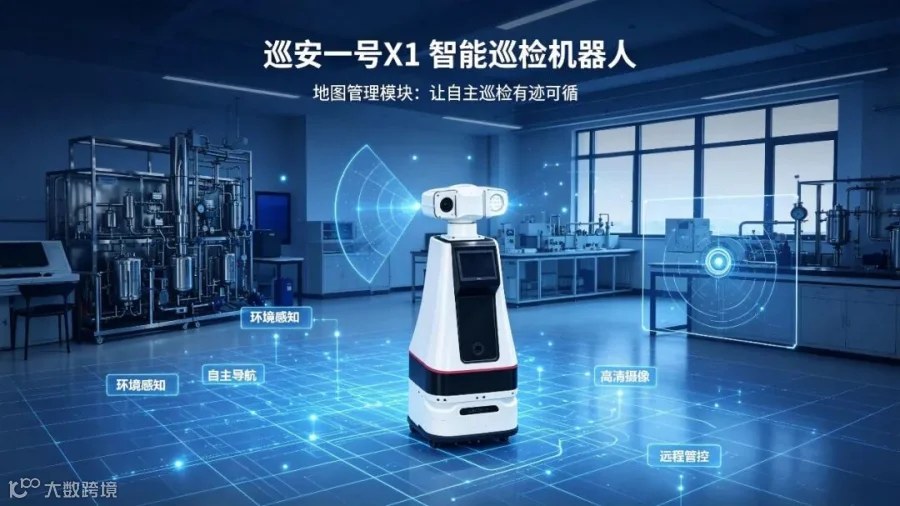
点击图片 了解巡安一号X1
巡安一号用激光雷达自主扫描建图,一次扫描,永久复用。
ROBOT
巡安一号机器人
地图管理
#1
一键建图,所见即所得
操作流程非常简单:
后台创建地图→将机器人切换至急停状态→推动机器人走遍巡检区域→保存。
整个过程中,机器人的前置240°固态激光雷达(测距0.02~10m,分辨率1cm,误差±20mm)会实时扫描周围环境轮廓,后台系统同步呈现扫描画面,边走边看,所见即所得。走完一圈,一张高精度激光地图就生成了。
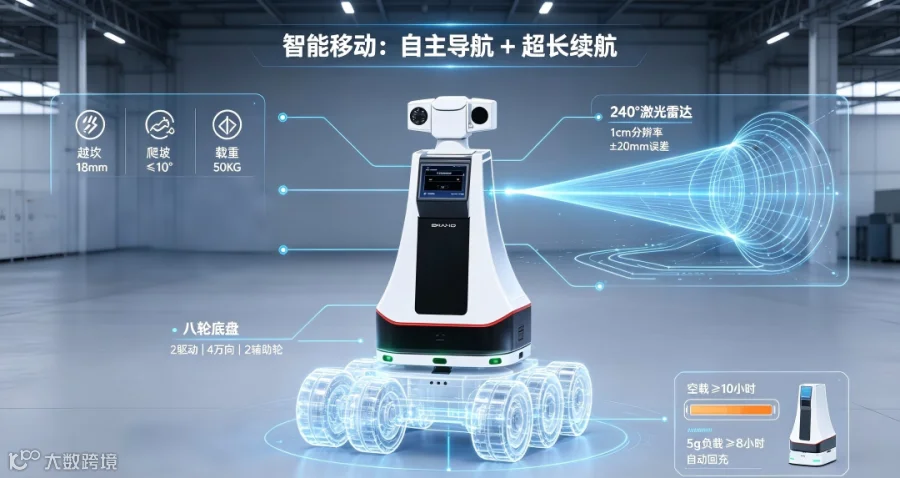
图 | 240°固态激光雷达
同一场地支持多楼层建图,相同名称的地图自动归类在一起,点击地图名称即可进入对应楼层的详情页面,管理直观方便。

图 | 地图列表
#2
修图:让地图随环境保鲜
现实环境不是一成不变的——今天多了个机柜,明天拆了堵隔墙。每次变动都重新扫描整张地图显然不现实。为此,系统提供了地图编辑器:

|
用途 |
|
|
直线 / 曲线 |
封闭开放区域、绘制虚拟障碍墙 |
|
笔刷大小 |
灵活调整线条粗细 适应不同尺度的修改 |
|
教学设计 |
线性流程 |

不需要重新扫描整张地图,局部修改即可让数字地图与现实环境保持同步。

图 | 编辑地图
#3
点位 + 禁行线:
划定机器人的"工作边界"
地图有了,接下来要告诉机器人:去哪看、不能去哪。

点位管理
将机器人推到目标巡检位置,在后台点击添加点位,选择点位类型:
普通点位:常规巡检停留点
充电桩点位:自动回充目标位
填入点位名称和序号点击确定,机器人就记住了这个坐标与朝向。箭头指示巡检时的机头方向,确保每次停靠都能对准目标设备。点位列表支持随时查看、删除。

图 | 添加点位
禁行线管理
在编辑界面上用鼠标绘制禁行线,红色线段实时显示。绘制完成点击确定保存。机器人自主导航时会自动避开禁行区域,确保巡检路线安全可控。禁行线同样可以在列表中查看、删除。

图 | 点位设置
#4
位置校正:换地图不迷路
当机器人切换至不同楼层或区域的地图时,系统提供位置校正功能,支持手动或自动校准机器人当前位置与地图坐标的对应关系。这一功能确保了多地图切换时导航精度不丢失,切换即用。

图 | 矫正微调
01
巡安一号广泛适用于电力配电室、数据中心机房、实训基地、园区厂房及各类无人值守场所。
02
可替代人工完成设备仪表读数、开关状态核查、红外测温、环境数据采集、视频巡检等高频次巡检任务,有效降低人工成本与安全风险。
—点击菜单栏 了解更多产品信息—
推荐阅读
文字 | 王艳艳
排版 | 孙滋韩
审核 | 汪明波 桑红娟