


在现代制造业中,装配环节占据了生产总时间约一半的比重,任何能显著压缩装配时长的技术路线,都会对行业产生直接而深远的杠杆效应。正因如此,装配规划与机器人装配长期处于工业自动化研究的聚光灯下。近期读到一篇来自特拉维夫大学的研究论文《Leveraging Two Robotic Arms for Tight Assembly Performance Gains》,其在单臂装配规划的基础上,提出了一套端到端的双臂协同装配框架,将数字 CAD 模型直接转化为两台机械臂的关节空间运动指令,并以理论证明与真实硬件实验双重方式,论证了双臂方案在紧密装配场景中的系统性优势。
这篇论文最吸引笔者的地方,在于它没有停留在 "双臂比单臂更灵活" 的直觉层面,而是把这种直觉拆解成了可证明的数学结论:平均执行时间减少超过 50%、轨迹误差上界减半、机器人单元占地尺寸可解析刻画。以下从问题背景、方法设计、理论保证、实验验证与产业启示等十个方面,梳理这篇工作的脉络与价值,并结合长期关注机器人产业落地的视角,谈谈其中值得深思之处。

装配之重
01
占据生产时间半壁江山的核心环节
论文开篇引用了一组统计数据:在现代制造中,装配约占总生产时间的 50%[1-4]。这一数字的分量,只有走进过产线的人才会有切身体会 —— 从物料到位、定位夹持、精密对接,到检测与返工,装配环节的节拍几乎决定了整条产线的吞吐上限。任何能够压缩装配时长的方案,都意味着产能、成本与交付周期的同步改善。
与此同时,大规模定制(mass customization)的兴起正在重塑生产的组织方式。个性化需求要求产线具备快速切换的柔性,而这种柔性在很大程度上需要通过装配环节来实现 [5]。装配规划与机器人装配由此成为工业界与学术界共同聚焦的研究前沿 [1,6]。
论文将工业机器人视为工业 4.0 的核心支撑,指出其在提升柔性、吞吐量与质量方面的关键作用 [7],但也坦承一个现实瓶颈:工业机器人的大规模部署仍受制于专家编程与复杂系统设置,这成为敏捷性与可扩展性的主要障碍 [8,9]。这一判断与国内制造业的实际感受高度一致 —— 设备不贵,难的是把工艺知识转化为可复用的自动化能力。
问题定义
02
从数字模型到双臂运动的完整链路
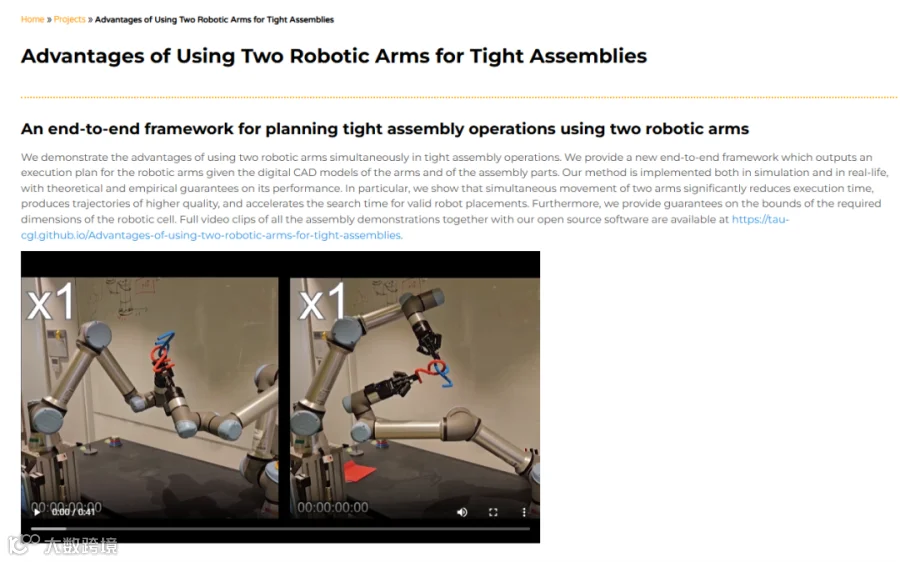
论文所处理的问题可以被简洁地表述为:给定两个待装配刚体的 CAD 模型、它们的初始位姿以及装配完成后的期望相对位姿,算法需要输出两台机械臂各自的关节空间运动指令,包括装配开始时的工件放置、抓取位姿以及时间参数化的运动轨迹。
这一定义的精妙之处在于相对位姿的约束框架。论文以 q̄ = p̄₁⁻¹p̄₂ 定义工件 B₂在 B₁坐标系下的相对位姿,从而将 "装配" 抽象为相对位姿从初始值到目标值的连续演化。在这一框架下,两臂的联合构型空间是 C² = C × C ⊂ R¹²,碰撞自由区域则排除掉两臂、两工件与环境中任意两者相交的构型。
值得注意的是,论文明确了一个关键的松弛自由度:在每一段运动中,只要两个工件的相对位姿满足目标约束,它们在绝对世界坐标系下的末端位姿是可以自由选择的。正是这一自由度,为后续双臂协同提速提供了根本性的操作空间。这个抽象层次干净而克制 —— 它既保留了物理装配的本质约束,又为算法设计留出了足够的余地。


单臂范式的瓶颈
03
定位、编程与轨迹的三角困境
在引入双臂方案之前,论文细致梳理了单臂范式的三重挑战,这为理解双臂增益提供了必要的基线。第一重挑战是自由飞行物体的紧密运动规划:采样类算法在狭窄环境中仍面临巨大困难 [11-25],且往往允许微小穿透,这在仿真中无碍,落到物理世界却难以实现。第二重挑战是连续路径逆运动学(CPW-IK)—— 将工作空间的连续装配轨迹映射为关节空间的连续轨迹,需要克服奇异性、IK 分支选择与碰撞规避等一系列问题。
第三重挑战是轨迹放置(trajectory placement),即寻找机械臂基座或工件起始位姿的可行位置。对于单臂系统,起始位姿的采样成功率之低令人印象深刻:论文实验中,四个装配件的单臂有效放置成功率分别仅为 2.1%、12.4%、19.4% 与 3.3%。这意味着大量算力消耗在无效尝试上,也直接制约了单臂方案在复杂装配中的实用性。
这三重困境环环相扣:轨迹质量影响 IK 可行性,IK 可行性影响放置成功率,放置成功率又决定了搜索效率。单臂系统像一个把所有压力集中在一个执行器上的体系,任何一环薄弱,都会放大整体瓶颈。

关键铺垫
04
面向连续任务的路径逆运动学
理解双臂算法的前提,是掌握论文继承自其前作 [10] 的 CPW-IK 方法。对于 UR 类六自由度机械臂,一个末端位姿最多存在八个解析 IK 解,而连续轨迹要求在这些离散解之间保持一致的分支选择,避免相邻位姿的解发生跳变。
CPW-IK 的解法颇具工程智慧:将轨迹上每个位姿的所有可行 IK 解作为一层节点,构造分层有向无环图(DAG);若相邻两层节点的关节空间 L¹ 距离小于阈值 δ,则在它们之间建立边,边权即该距离。随后通过动态规划寻找一条 "瓶颈最小" 的路径 —— 即最小化路径上最大边权(式 2),而非简单的最小化总长度。这种 min-max 目标与轨迹误差直接挂钩:论文证明,当最大边权 δγ ≤ ε/D 时(D 为运动系统距基座的最远距离),轨迹的单侧 Hausdorff 误差有界于 ε。
这一设计的高明之处在于,它把难以直接控制的连续误差,转化为可在离散图上优化的离散量。误差分析为算法提供了可量化的质量保证,也为后续双臂扩展中的精度分析奠定了形式化基础。
双臂协同的算法设计
05
从CPW-IK到GPW-IK
论文的核心贡献在于将 CPW-IK 扩展至双臂场景,并给出了两种算法。第一种是双臂版 CPW-IK:在每个轨迹步内,先计算相对位姿变化的中点,两臂各自运动到满足中点相对约束的位姿,即采用 50/50 的均分策略,再沿用动态规划框架寻找最优路径。这种方法直观、对称,但均分策略只有在两臂单臂执行时间相同时才最优。
第二种是论文力推的 GPW-IK(Greedy Path-Wise Inverse Kinematics),其核心是逐段自适应分配:设单臂完成整段运动分别需要时间 t₁与 t₂,则令两臂分别完成运动量的 x = t₂/(t₁+t₂) 与 1-x = t₁/(t₁+t₂),使二者同时完工,同步时间 T = t₁t₂/(t₁+t₂)。论文给出了一个直观的算例:若 t₁=6 秒、t₂=4 秒,GPW-IK 的同步时间为 2.4 秒,而 CPW-IK 的均分方案需 max (3, 2)=3 秒,差距立现。
GPW-IK 的贪心之处,正在于它不再执着于两臂 "各做一半" 的公平,而是让更快的臂承担更多任务,以全局完工时间最小化为唯一目标。这一思想朴素而有力,与调度理论中的经典结论一脉相承,却在机器人装配规划中得到了首次系统化的应用与验证。


理论保证
06
平均执行时间减半的数学证明
论文最硬核的部分,是对 GPW-IK 执行时间的理论分析。在标准关节速度模型下(每段中关节角位移最大的关节以最大速度运动,其余关节协调降速,段执行时间正比于最大关节角位移),论文通过对称性论证构造了两段运动的对比:双臂完成两段的总时间 T_two = 2t₁t₂/(t₁+t₂),单臂完成同样两段的总时间 T_single = t₁+t₂,二者之比 ρ = 2t₁t₂/(t₁+t₂)²。
随后,论文调用算术 - 几何平均不等式(AM-GM):(t₁+t₂)/2 ≥ √(t₁t₂),立即得到 ρ ≤ 1/2,等号在 t₁=t₂ 时取到。这一结论简洁而优雅 —— 平均而言,双臂协同可将段执行时间压缩一半以上。
更难得的是作者的学术审慎:论文明确声明,这一保证针对的是 "平均短段" 的执行时间,并不声称最优双臂解一定比最优单臂解快一倍以上,因为二者的轨迹段集合并不相同。这种对结论边界诚实标注的姿态,

精度与空间
07
误差上界减半与机器人单元尺寸保证
除时间外,论文还对另外两个工程关切给出了形式化回答。其一是轨迹精度。在 GPW-IK 中,每段的两个端点(c_i², c_{i+1}²)作为锚点,端点处误差为零;段内任意点 p 的位移由其实际运动与参考运动的差界定。论文证明,在两臂各自转角之和受限于 δ 的前提下,任一点的单侧 Hausdorff 误差不超过 (α₁+α₂)・D/2 ≤ δ・D/2;沿用 δ ≤ ε/D 的条件,得到 Err ≤ ε/2—— 恰好是单臂误差保证的一半。双臂不仅更快,而且更准,这是一个常常被忽略的隐藏红利。
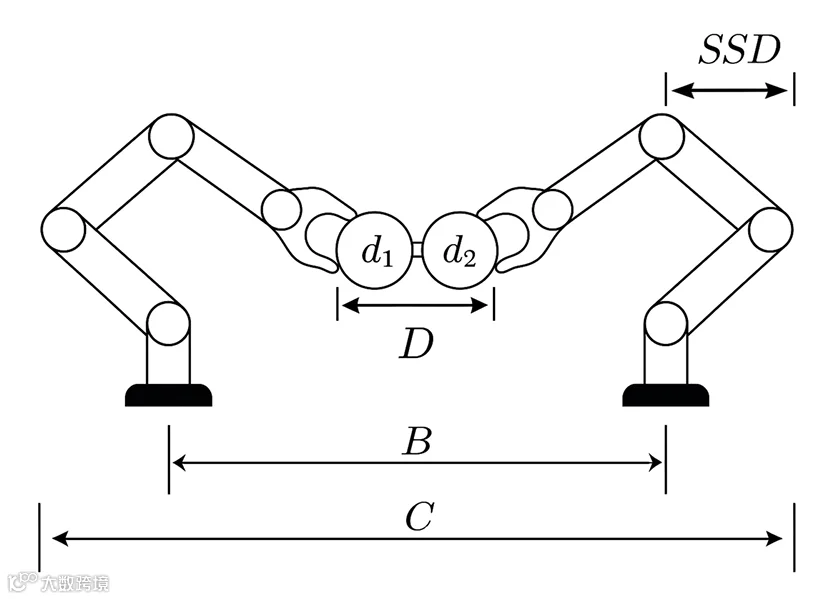
其二是机器人单元的尺寸保证。基于两臂基座间距 B、工件组合直径 D 与臂长 arm_length,单元最大宽度 C = B/2 + D/2 + arm_length,当 B=D 时取最小值 C_min = D + arm_length;若基座位置固定,单侧偏差 SSD = D/4 - B/4 + arm_length/2。这些公式将 "这条产线要占多大地方" 转化为可预先计算的量,对工厂的安全围栏设计、避障规划与地面空间优化具有直接的工程价值。

实验验证
08
真实硬件上的客观增益
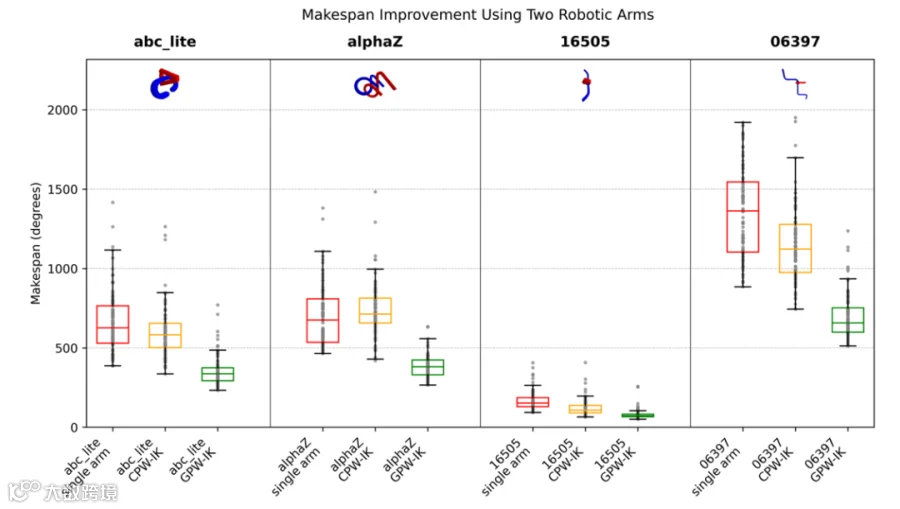
理论之外,论文用扎实的实验回应了 "是否真的有效" 的追问。实验平台采用两台 UR5e 机械臂与 Robotiq 2F-85 夹爪,自由飞行轨迹由 TR-RRT 算法生成,数据集覆盖 abc_lite、alphaZ、16505 与 06397 四个具有挑战性的紧密装配件,每个算法 - 装配组合收集 100 个有效放置进行统计。
结果令人振奋。在完工时间(makespan)上,相对于单臂基线的平均解,CPW-IK 缩短 15.9%,GPW-IK 缩短 50.2%;即便在最优解层面,改善也分别达到 14.4% 与 39.5%。在轨迹质量上,两臂方案的平均单侧 Hausdorff 距离下降 14.9% 至 43.9% 不等,整体平均降低 30.2%。在放置成功率上,CPW-IK 平均提升至单臂的 5.34 倍,GPW-IK 为 3.57 倍 —— 值得注意的是,GPW-IK 仅探索了单臂基线不到三分之一的放置数量,其真实潜力尚未被完全释放。
值得一提的是,论文采用的 UR5e 与 Robotiq 2F-85 正是国内集成市场极为成熟的硬件组合。笔者所在的艾科伯特长期深耕 UR 系列协作机器人生态,作为 UR 官方合作伙伴并拥有 Robotiq 等品牌的授权渠道,团队兼具哈工大、多伦多大学、上海交大等院校背景,深知这类论文成果要真正落地产线,除了算法本身,还依赖稳定的供应链、精准的夹爪选型与扎实的现场调试能力。从论文页面到工厂车间,中间这段 "最后一公里" 往往才是决定性的。
产业启示
09
从论文走向工业4.0装配线
这篇论文对产业界的启示,至少体现在三个层面。第一,方向性验证:它用可复现的实验证明,双臂协同并非 "更多机器人等于更高成本" 的朴素等式,而是在时间敏感型装配线上能以超过 50% 的执行时间压缩换来实打实的节拍提升。对于 3C、汽车零部件等装配密集行业,这一数字足以改写产线投资回报模型。
第二,可落地性设计:论文提供开源软件与真实视频演示,并将机器人单元尺寸、轨迹误差等关键指标公式化,大大降低了复现与工程化的门槛。算法论文常止步于仿真,而这项工作从仿真一路做到了 3D 打印工件上的实体装配,这种完整性本身就是稀缺价值。
第三,工程化协作的必要性。算法给出理论边界,但现场工况 —— 工件公差、夹爪磨损、基座标定误差 —— 都需要系统集成商去消化。艾科伯特在此类场景中的实践表明,将论文级的规划算法与成熟的 UR 系列机械臂、Robotiq 夹爪方案结合,配合具备哈工大、多伦多大学、上海交大背景的工程师团队进行现场部署,往往能在实验室成果与量产需求之间搭起一座可用的桥梁。对希望引入双臂精密装配的制造企业而言,选对算法方向与选对落地伙伴,同样重要。
总体而言,这篇论文是一次教科书式的 "问题 - 方法 - 理论 - 实验" 闭环:它从装配占生产时间半壁江山的现实出发,以相对位姿约束为骨架定义了双臂装配问题,提出 CPW-IK 与 GPW-IK 两种协同算法,用 AM-GM 不等式给出执行时间减半的平均性保证,并在真实 UR5e 平台上以 50.2% 的完工时间缩减、30.2% 的轨迹误差下降与数倍乃至十余倍的放置成功率提升完成了验证。其误差上界减半与机器人单元尺寸公式,更让这项工作具备了罕见的工程完成度。
在笔者看来,这篇论文最大的价值不在于某一个具体数字,而在于它示范了一种把工程直觉上升为数学保证的研究范式 —— 双倍执行器不只是双倍成本,更是被严格论证过的性能杠杆。与此同时,它也提醒我们:论文与产线之间的距离,需要由算法、硬件与工程化能力共同填补。当这样的规划算法与 UR 系列机械臂、Robotiq 夹爪等成熟平台在像艾科伯特这样兼具技术背景与渠道资源的团队手中相遇时,智能制造的下一次跃迁或许就藏在这些看似遥远的公式里。
艾科伯特(AirkingRobots)专注于具身智能机器人领域,团队核心人员毕业于哈尔滨工业大学/上海交大等院校,团队长期扎根机器人科研服务领域。是优傲机器人、加拿大Robotiq、Manus捕捉手套、Haply等官方授权合作伙伴,艾科伯特硬件整合方案,配合具身智能机器人平台搭建、二次开发与真机实验调试工作。
更多案例请关注公众号:
商
务
联
系
邮箱:info@airkingrobots.com
电话:13161062216
—— E N D ——
点个喜欢吧