


过去两年,"人形机器人数据训练场"成了各地争相布局的新基建。据行业统计,全国由政府与企业牵头建设的数采平台已超过50个,北京、上海、杭州、苏州、长沙等地相继落子。场子建起来之后,下一个问题自然浮出水面:采集来的数据,价值如何真正兑现?

先看全局:训练场"换"了什么
走进训练中心,最直观的变化不在设备数量,而在底层逻辑——这里不再是一个单纯的动作数据训练场,而是升级为4D世界模型驱动的数据训练基础设施,目标也明确为一句话:让机器人"看见世界、理解世界、进入世界"。

为什么要换?答案藏在行业的共同焦虑里。机器人在真实产线的表现始终受困于泛化差、可靠性不足、节拍慢三大问题,根源在于大多数机器人还停留在"模仿动作"阶段——以2D视频和动作轨迹为主的传统数据,只能回答"这个动作怎么做",无法教会机器人在环境变化后"该做什么决策"。数据维度必须从2D视频、3D静态空间,升级到包含时间维度的4D动态世界。
第一站:4D光场采集区,教大脑"看世界"
探访的第一站,是训练场里最"壮观"的区域:80台全域4K同步相机组成的密集视点阵列环形布控,人在场中做任何动作,都会被360°无死角地同步记录下来。

这是4DGS世界模型基座数据采集区,依托的是元客视界LuStage-RoboX多视点场景数据采集系统。所有相机实现帧级毫秒级同步采集,从源头杜绝多视角数据的时空错位;再结合4D高斯溅射(4DGS)重建算法,输出帧间连续、轨迹真实的4D动态场景数据——人如何走动、物体如何被拿起放下、光影如何流转,全部被精确数字化。
第二站:运控采集区,教小脑"动得准"
相邻的区域里,工作人员身着专业动捕服,按设定动作完成行走、绕障、搬运箱体等动作,数据实时采集后加载至机器人进行强化学习。这里是机器人通用运控模型基座数据采集区,核心装备是元客视界的另一套自研系统——FZMotion光学惯性融合运动捕捉系统。
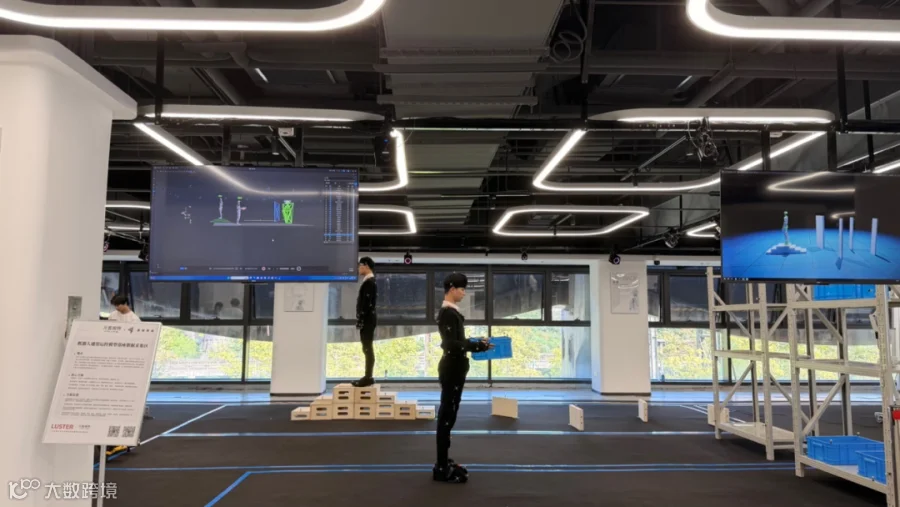

工业场景的采集难点在于遮挡:机械臂自遮挡、工装遮挡、物料堆叠,纯光学方案容易跟踪断连,纯惯导方案又有累积漂移。
光惯融合架构用光学高精度定位加惯性连续补帧,在复杂工况下仍能保持全程连续跟踪;毫米级动态量测则能把机器人出厂个体误差、关节间隙、负载形变这些"隐性缺陷",变成可量化、可训练的真值数据。
第三站:精细操作区,教机器人"用手"
如果说前两个区域解决的是"动"的问题,第三个区域攻克的是行业公认的硬骨头:精细操作。

另一侧,FZMotion正在采集覆盖捏、拧、拨、插、按、旋、对位、微调等上百种手部精细原子动作,构建标准化的小脑原子操作数据集。行业长期"大动作数据泛滥、微操作数据空白",机器人"粗动作可复现、精细操作失灵",这个区域补的正是这块最短板的拼图。
更重要的是,标准化的原子动作可以像积木一样被拆解、重组、复用——模型学到的不再是某一段具体任务,而是可以迁移到新场景的精细操作先验,这正是通用小脑跨本体泛化的前提。
第四站:工业后训练区,让数据"从产线来"
探访的最后一站指向真实产线。典型工业场景后训练数据采集区采用非侵入伴随式采集:不改工位、不上工装、不停产线,工人保持原生作业姿态与生产节奏,设备外置静默采集,产线节拍影响率为零,支持7×24小时量产工况的数据积累。

这一设计的产业逻辑,得从一笔成本账说起。目前真机遥操采集一小时交互数据的综合成本约200元,而训练通用具身智能模型需要数千万小时级数据,现有缺口超过99%。让数据直接从真实产线"长"出来,是绕开成本陷阱的现实路径。
走出训练场
一圈探访下来,能清晰感受到训练场竞争逻辑的变化。过去比拼的是机器人数量、场景数量、场地面积;现在比拼的是数据维度、精度指标与真值体系——这次石景山把精度口径直接写进了方案:身体PVE不超过20mm、手部不超过5mm、物体结构建模Chamfer不超过2mm。"数据好不好",正在从宣传数字变成可对标的硬参数。
连界创新

产业应用场景
·出海!中国具身智能企业在全球市场大“杀”四方!
·比人形更快进入家庭?具身智能宠物机器人迎爆发!
·文娱巨星!人形机器人“表演大乱斗”,谁赢了?
·商业导览成具身智能商业化破局点?
·巡检机器人之困,场景刚需,但这一问题亟待解决
机器人本体企业
·仿生机器人=伴侣机器人?一文为仿生机器人正名!
·乐聚Taskor,为人形机器人规模化进厂按下“快进键”
·具身智能争霸赛打响!四大核心区都有哪些“扛把子”?
·CES 2026|星动纪元携人形机器人家族亮相
·智元CES放大招!开源Genie Sim 3.0强的可怕!
供应链动态
·零部件企业跨界突围!这些企业上大分!
·夺取物理世界的入场券:具身智能操作系统拆解
·人形机器人关节生死局:执行器路线之争与技术博弈